0
  • 聊天消息
  • 系统消息
  • 评论与回复
登录后你可以
  • 下载海量资料
  • 学习在线课程
  • 观看技术视频
  • 写文章/发帖/加入社区
会员中心
创作中心

完善资料让更多小伙伴认识你,还能领取20积分哦,立即完善>

3天内不再提示

机器人关节电机电容怎么选?空间受限与瞬时大电流下的LKZ液态铝电容方案
海阔天空的专栏 • 来源:厂商供稿 • 作者:厂商供稿 • 2026-10-29 10:00 • 次阅读
加入交流群
微信小助手二维码

扫码添加小助手

加入工程师交流群

机器人关节电机控制器正朝着高集成度、高实时性和智能化演进。电容选型不再只是“容值够不够”,而是要在性能、空间布局和轻量化之间取得平衡。尤其在关节电机控制器电源输入端、板级供电和滤波电路中,电机在高速、高负载工况下对瞬时大电流有显著需求,电容需要同时具备 大容量储能、低ESR、耐大纹波电流和耐振动能力 。

一、多颗MLCC并联不是唯一答案,总容量和电流通载才是关键

在关节电机这类空间受限场景中,用多颗小容量MLCC并联做板级滤波和瞬态储能并不少见。多颗并联可以增加标称容量,但受单颗MLCC容量较小的限制,整体总容量和电流通载能力仍需结合具体方案核算。空间紧、又要扛瞬时大电流并留冗余,选型难点正在这里。

若电容组总容量和电流通载能力不足,温升、运行噪声、供电响应速度和控制精度就会成为需要评估的项;对应可能带来发热降额、噪声增大、供电响应变慢、控制精度受影响,以及返修和停机风险增加等代价。MLCC本身应用广泛,但在关节电机空间受限、瞬时大电流为主要矛盾的示例工况下,传统陶瓷电容受材料和工艺限制,单颗容量较小,多颗并联后的总容量和电流通载能力需要结合具体方案核算。

二、LKZ液态铝电容:单颗大容量,减少并联数量

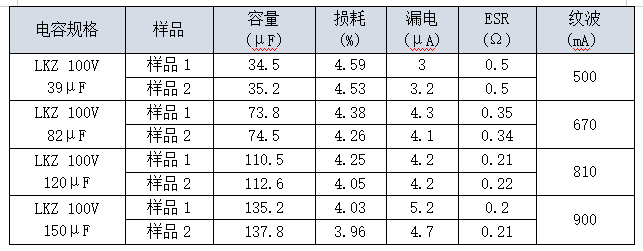
针对空间受限、瞬时大电流、高频动态负载的关节电机控制器,永铭LKZ系列液态铝电解电容采用高密度材料与抗震结构,具备耐振动、耐大纹波、低ESR和宽温工作能力。高密度材料与结构设计有助于在有限体积内实现较高标称容量,使单颗承担更多储能、减少并联;低ESR在相同纹波下降低I²R损耗和压降,使温升与供电跌落更可控。以LKZ 100V 150μF 8×25为例,单颗150μF、典型纹波900mA、ESR约0.20Ω,示例4颗并联达600μF,可减少并联数量和布局压力。
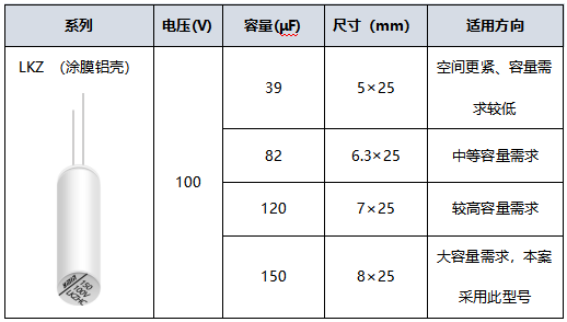
图片1.png

图1 LKZ 100V推荐表

QQ截图20261029095913.png

图2 LKZ 100V不同规格测试数据

注:具体参数以对应规格书和实测为准。具体选型需结合BOM、工况和整机实测核算。

三、替代后的LKZ价值:从单颗参数转向系统级评估

与多颗小容量MLCC并联参照方案相比,LKZ示例方案在器件数量、标称总容量、空间占用和BOM成本上形成前后对比:器件数量减少、4颗并联标称总容量600μF;布局压力下降,空间占用与综合成本需按具体项目BOM和结构核算。这只是对比参照,重点仍是系统级评估。

l 总容量与瞬态储能 :LKZ 100V 150μF 8×25单颗标称150μF,示例4颗并联可达600μF,减少并联数量,提升板级滤波与瞬态储能评估余量。

l 电流通载与发热 :示例ESR约0.20Ω、纹波900mA,低ESR对应纹波压降和发热评估项,耐大纹波电流匹配高频动态负载;具体温升和承载比例需按规格书与实测核算。

l 空间与布局 :器件数量减少,布局压力下降,有利于空间受限场景的布板和装配管理。

l 综合成本 :应从器件数量、布局空间、装配管理和供应链稳定性等系统成本评估,具体降幅需按项目BOM核算。

l 耐振动与宽温 :采用高密度材料与抗震工艺,耐振动、宽温能力匹配关节电机振动和宽温工况。

l 供应链 :国产工艺与材料方案,对应交付稳定与自主可控评估项。

以上为示例项目测算值,不同项目BOM、工况和结构不同,需结合规格书、BOM和整机实测核算。替代的核心价值,是把容量、通载、发热、布局、成本和供应链放到同一张评估表里综合判断。

四、工程师Q&A

Q1:关节电机空间小、瞬时电流大,选电容先看什么?

先看有限空间内能否提供足够的总容量和电流通载能力,再看ESR、耐纹波电流和耐振动能力。可评估永铭LKZ系列100V 150μF 8×25涂膜铝壳,4颗并联标称总容量600μF,ESR约0.20Ω、纹波900mA;上述数据可供板级滤波与瞬态储能评估,是否适用需结合整机实测核算。

Q2:液态铝电容替代多颗MLCC,重点核对哪些参数?

重点核对ESR、额定纹波电流、容值、尺寸、耐振动和宽温工作能力。以LKZ 100V 150μF为例,ESR约0.20Ω、纹波900mA;8×25为单颗尺寸,4颗并联后器件数量和布局压力需结合结构核算。具体布局和散热需结合整机实测。

五、关节电机电容选型6个要点

  1. 算总容量 :不要只看单颗容值,按并联后的总容量评估瞬态能量供给。
  2. 看ESR与纹波电流 :低ESR有助于降低发热和纹波压降,耐大纹波电流要匹配高频动态负载。
  3. 看空间布局 :尺寸受限时优先评估小体积大容量方案,减少器件数量和布局压力。
  4. 看振动与温度 :关节电机存在振动和宽温工况,耐振动、宽温能力要纳入选型。
  5. 算综合成本 :把器件数量、布局空间、装配管理和供应链稳定性一起算。
  6. 看供应链 :对交付稳定和自主可控有要求的项目,可评估纯国产工艺材料方案。

在机器人关节电机空间受限、瞬时大电流、高频动态负载场景下,永铭LKZ系列液态铝电容的ESR、纹波、容量和尺寸数据,可作为替代多颗MLCC的评估对象之一;是否适用需结合BOM、工况和整机实测核算。

如需验证上述方案,欢迎申请免费样品和Demo板测试,用真实测试数据验证您的设计。

声明:本文内容及配图由入驻作者撰写或者入驻合作网站授权转载。文章观点仅代表作者本人,不代表电子发烧友网立场。文章及其配图仅供工程师学习之用,如有内容侵权或者其他违规问题,请联系本站处理。 举报投诉
  • 电容
    +关注

    关注

    100

    文章

    6737

    浏览量

    164142
  • 机器人
    +关注

    关注

    215

    文章

    33680

    浏览量

    235554
  • 电机
    +关注

    关注

    145

    文章

    10077

    浏览量

    159220
收藏 人收藏
加入交流群
微信小助手二维码

扫码添加小助手

加入工程师交流群

    评论

    相关推荐
    热点推荐

    空间受限?瞬时大电流?关节电机电容怎么选? #永铭电子#机器人关节#关节电机#液态插件型#

    电容电机
    上海永铭电子股份有限公司
    发布于 :2026年10月28日 16:54:57

    机器人/无人机电调板紧凑化,旁路电容怎么选?LKZ笔型涂膜铝壳电容实测解析
    机器人、无人机电调板越做越密,电容选型通常卡在四个约束上: 大容量、小体积、高耐纹波、耐高温 。常规圆柱电容在高度受限场景下,往往要在容量与
    的头像 发表于 10-26 16:46 •177次阅读
    机器人/无人机电调板紧凑化,旁路电容怎么选?LKZ笔型涂膜铝壳电容实测解析

    机器人关节电机磁编码器芯片解决方案

    机器人系统由感知、决策与执行构成闭环。关节电机负责执行,编码器反馈转子位置、速度与方向,直接影响控制精度。磁编码器对粉尘、振动、油污等环境适应性较好,因此电机磁编码器芯片在机器人
    的头像 发表于 09-11 11:05 •216次阅读

    机器人关节电机密封检测完整解决方案:从工装设计到数据追溯

    泡水检测效率低且易造成内部元器件受潮损坏,已无法满足现代质控需求。本文提出一套面向关节电机的完整气密性检测解决方案。检测原理选择需结合关节电机结构特点。机器人
    的头像 发表于 08-31 15:59 •236次阅读
    机器人关节电机密封检测完整解决方案:从工装设计到数据追溯

    国产电机磁编码器芯片,机器人关节电机高精度应用

    随着工业自动化与人形机器人技术快速迭代,机器人关节电机的运动精度、运行稳定性成为设备性能的核心评判标准。机器人依靠各类传感器感知环境、捕捉自身运动状态,完成精准作业、灵活移动与智能调控
    的头像 发表于 07-09 11:42 •345次阅读

    基于SiLM2035中高压半桥驱动从工业电机到人形机器人关节的200V驱动方案选型

    封装,专为人形机器人关节电机、灵巧手等空间极度受限的应用场景设计。工作温度覆盖-40°C至+125°C工业级温度区间。产品特性电压与兼容性: 支持最高200V母线电压,适应高压应用场景
    发表于 07-07 08:44

    SiLM2035EF-7G 200V半桥驱动器,如何以DFN2×2极小封装赋能人形机器人关节电机?

    驱动、25ns/15ns升降时间、160ns/150ns延迟、内置死区、UVLO及DFN2×2极小封装等特性,为中高压电源和电机系统提供了高集成、高效率的驱动方案。其超小尺寸和快速响应特别适合人形机器人
    发表于 05-21 08:21

    人形机器人关节扭矩传感器的详细应用场景及解决方案

    ) 原理:利用电机电流估算电磁转矩,结合电机侧与负载侧位置差(经柔性关节模型)估算输出扭矩。适用场景:成本敏感或空间极限紧凑的机器人(如部分
    发表于 05-20 17:40

    机器人关节电机控制器应用:永铭LKZ系列液态铝电容替代MLCC并联方案

    机器人关节电机控制器在机器人关节电机控制器中,随着高集成度、高实时性与智能化要求的不断提升,电容选型需同时兼顾性能表现、
    的头像 发表于 05-15 17:33 •648次阅读
    机器人关节电机控制器应用:永铭LKZ系列液态铝电容替代MLCC并联方案

    机器人关节电机控制器中替代陶瓷电容的解决方案——永铭高分子混合动力铝电解电容

    在人形机器人技术快速迭代的当下,关节电机控制器作为核心动力控制单元,其设计面临着高集成度、高动态负载、空间受限的多重挑战,而直流母线(DC-Link)的
    的头像 发表于 04-03 15:41 •745次阅读
    机器人关节电机控制器中替代陶瓷电容的解决方案——永铭高分子混合动力铝电解电容

    机器人关节电机灌封解决方案 | EP 1720柔性环氧胶
    的场景,已经成为现实…… 在机器人不断向 轻量化、高精度 、智能协作演进的浪潮下, 关节电机 作为“驱动核心”,正面临 功率密度、散热 与 可靠性 的多重挑战。材料突破,已成为提升其性能的关键。 无框力矩电机——高效
    的头像 发表于 03-31 13:36 •893次阅读
    机器人关节电机灌封解决方案 | EP 1720柔性环氧胶

    SiLM2026EN-DG DFN3×3封装如何实现200V半桥驱动,为机器人关节电机注入高效动力?

    在机器人关节电机驱动、小型步进电机控制以及DC-DC电源转换等应用中,是不是会面临一个两难选择:既要实现高压、高速的功率开关驱动,又要在有限的空间内完成紧凑布局。传统驱动
    发表于 03-26 08:17

    扭矩之源:解析关节电机线圈如何实现机器人的柔顺运动

    关节电机线圈 作为机器人关节驱动的核心组件,直接决定了机械臂的灵活性、精度与响应速度。在工业机器人、仿生假肢和精密自动化设备中,关节电机是实
    的头像 发表于 03-02 17:12 •1095次阅读

    半桥驱动SiLM2026EN-DG DFN3x3小封装,轻松搞定200V机器人关节电机

    一款半桥门极驱动芯片,SiLM2026EN-DG,在高压、紧凑型的电机驱动应用里挺有潜力的,特别是像机器人关节、自动化设备这类空间紧张又要求可靠性的场合。这芯片最大的特点之一,就是用了
    发表于 12-13 08:41

    采用DFN3×3封装SiLM2026EN-DG 200V半桥驱动器,如何实现机器人关节的高效紧凑驱动?

    和600mA灌电流的输出能力,兼顾高速开关与系统可靠性,尤其适合空间受限的机器人关节电机、POL电源、DC-DC转换器等应用。核心特性详解:
    发表于 12-09 08:35