


 重磅发布|先楫半导体首创国产芯片 “两线 EtherCAT” T1机器人关节完整解决方案
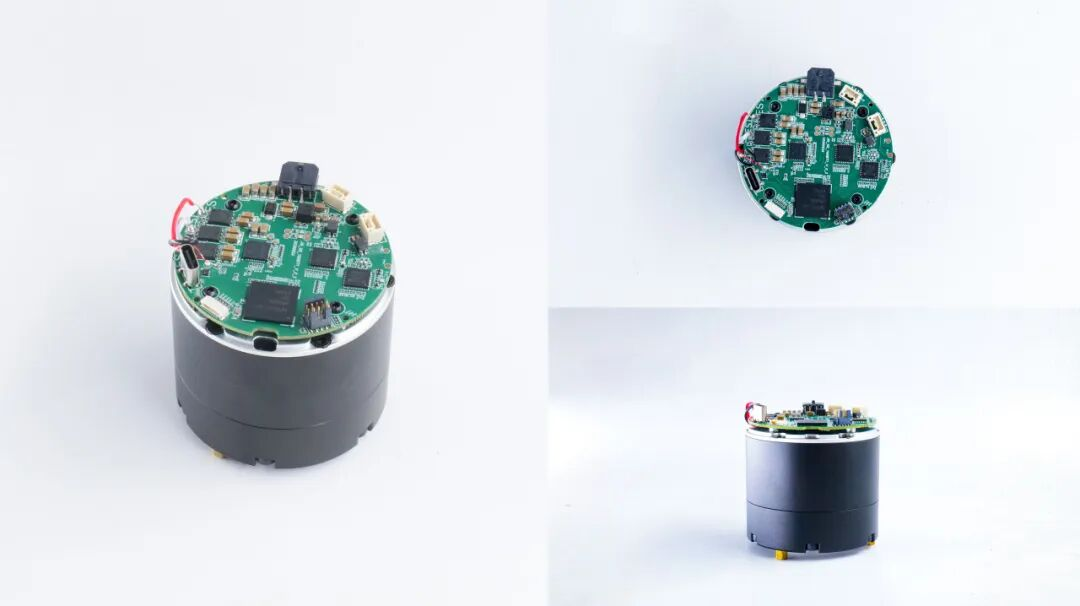
先楫半导体(HPMicro)正式推出 T1 机器人关节方案 。该方案基于 HPM6E80 高性能 MCU 打造,集成电机控制、编码器反馈、温度检测及 EtherCAT 通信等核心功能,创新采用 仅需 2 根线的 EtherCAT 通信方案 ,实现机器人关节内部通信与控制的高度集成。通过减少关节内部线束数量和布线空间,T1 方案可有效降低线束重量及装配、维护复杂度,满足机器人多关节高速、实时、同步控制需求,为机器人关节的轻量化、模块化和快速量产提供新的解决方案。同时,方案提供 原理图、BOM、软件源码及配套开发工具 ,帮助客户快速完成方案验证与产品开发,加速机器人关节产品的导入和量产。
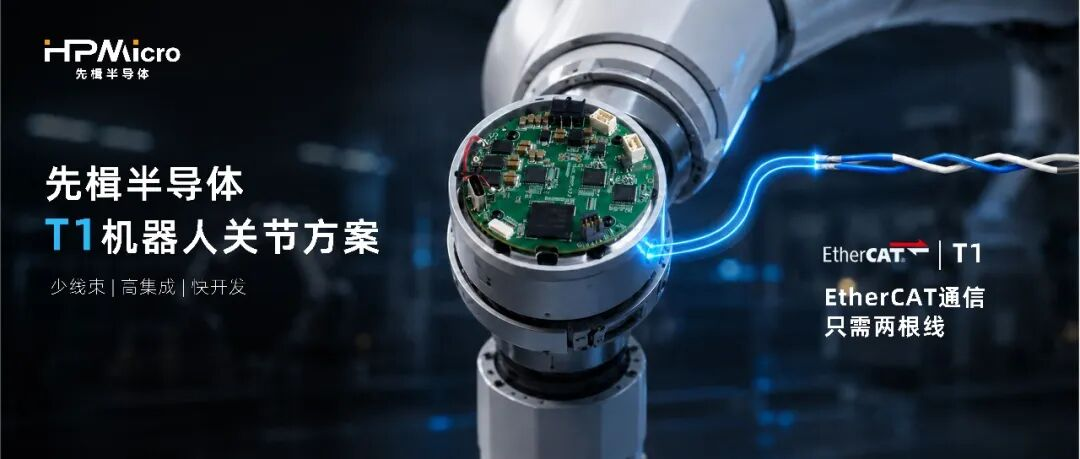
从“4根线”到“2根线”,给机器人关节做减法
对于多个伺服轴需要同时协调运动的场景,EtherCAT分布式时钟能够实现高精度同步,非常适合机器人多关节联动。但传统工业设备布线空间充裕,而机器人关节内部空间有限,线束还要随着机械结构反复运动,通信线束的体积、重量和装配复杂度提高了机器人系统的设计难度。
先楫 T1机器人关节方案引入 T1 单对线通信设计,将EtherCAT数据通信简化到一对双绞线,也就是2根线。看起来只是少了2根线,背后的价值却十分直接:“ 线束更少,关节更容易做小;连接更简单,整机布线更容易;线束重量降低,也有利于机器人轻量化 。”
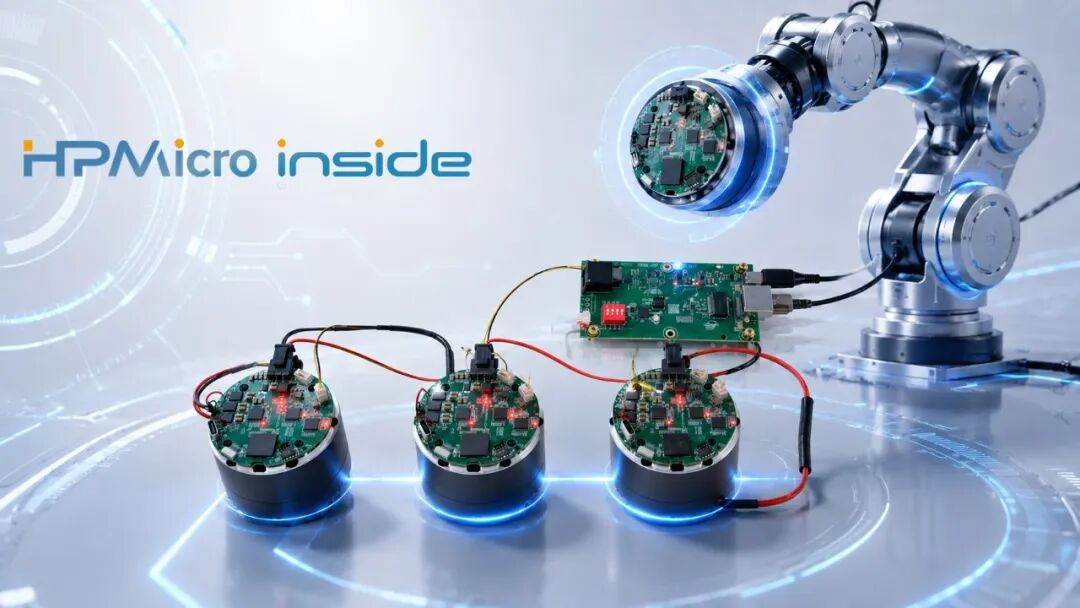
同时,该方案提供配套的 ** RJ45-T1以太网转换器** ,方便开发人员连接现有的EtherCAT主站,无需再额外配置转换工具即可使用。
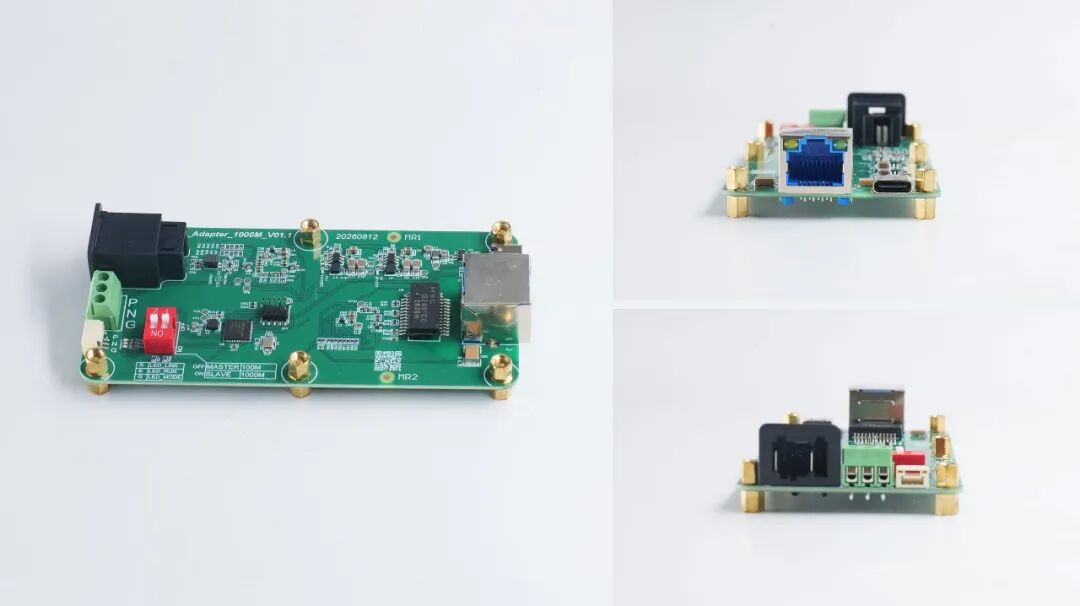
RJ45-T1以太网转换器
| 输入 | RJ45标准插座(支持100Mbps/1000Mbps,Master/Slave拨码配置) |
|---|---|
| 输出 | MATEnet车载T1专用插座3P凤凰端子T1关节JST连接器 |
不只是通信,是一套完整的机器人关节方案
减少通信线束只是T1机器人关节方案最容易被感知的特点,核心还在于帮助机器人厂商快速完成一套从通信到运动控制的关节伺服系统。
该方案采用先楫半导体HPM6E80高性能MCU作为机器人关节里的“控制大脑”,集成双核600MHz RISC-V CPU、倍福正版授权EtherCAT、4个16bit ADC、8路模拟比较器及串行编码器解码接口SEI等资源,为实时电机控制、位置反馈和EtherCAT通信提供统一的控制平台。
在控制性能方面,方案支持:
l 驱动输入电压: DC20≤Vin≤DC36V
l 电流环频率: 16KHz
l 速度环频率: 8KHz
l 位置环频率: 2KHz
l CiA402协议: CSP、CSV
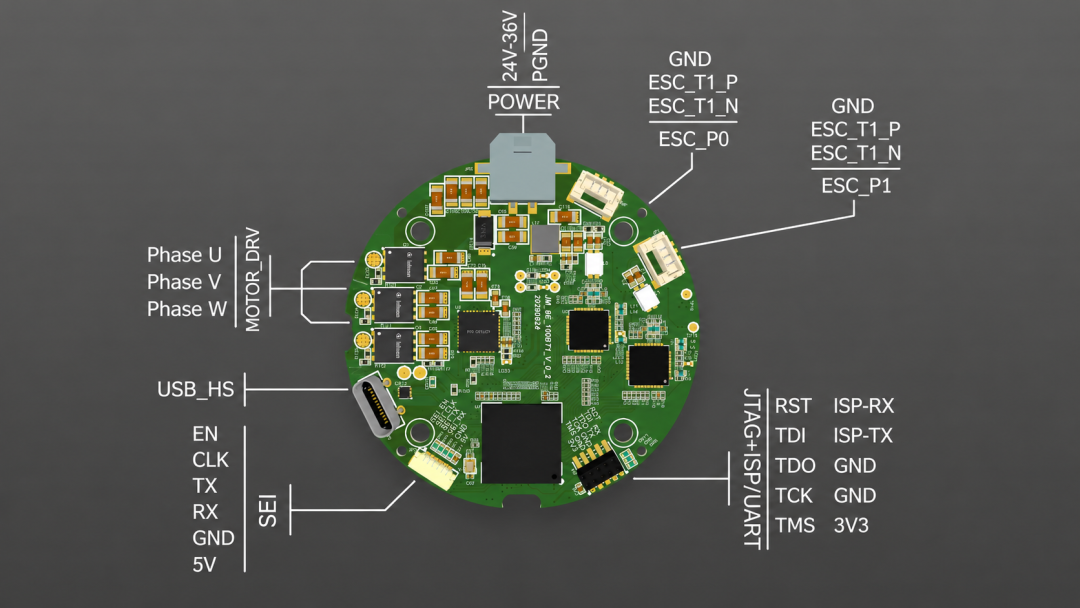
对机器人来说,关节不仅要“能转”,还需要知道转到哪里、转多快、出多大力,并且多个关节能够按照统一节奏协同运动。这是T1机器人关节方案的价值所在,也是机器人从单关节控制走向整机协调运动的基础。
面向真实关节应用,控制、电机、减速器一体化验证
先楫T1机器人关节方案解决的不只是“怎么把EtherCAT跑起来”,而是进一步思考“如何让EtherCAT更适合真实场景中的机器人关节应用”。
该方案采用的电机参数如下
l 额定相电流:2.9A
l 峰值相电流:19.56A
l 额定扭矩:2.96Nm
l 峰值扭矩:13.06Nm
l 额定输出功率:139.2W
l 减速比:8:1
l 极数:28
l 减速器:行星轮减速机
l 温度检测:支持MOS温度检测和电机温度检测
同时,方案开源V0版本的软硬件设计文档与代码,帮助客户加快机器人关节从T1方案到量产的进程。
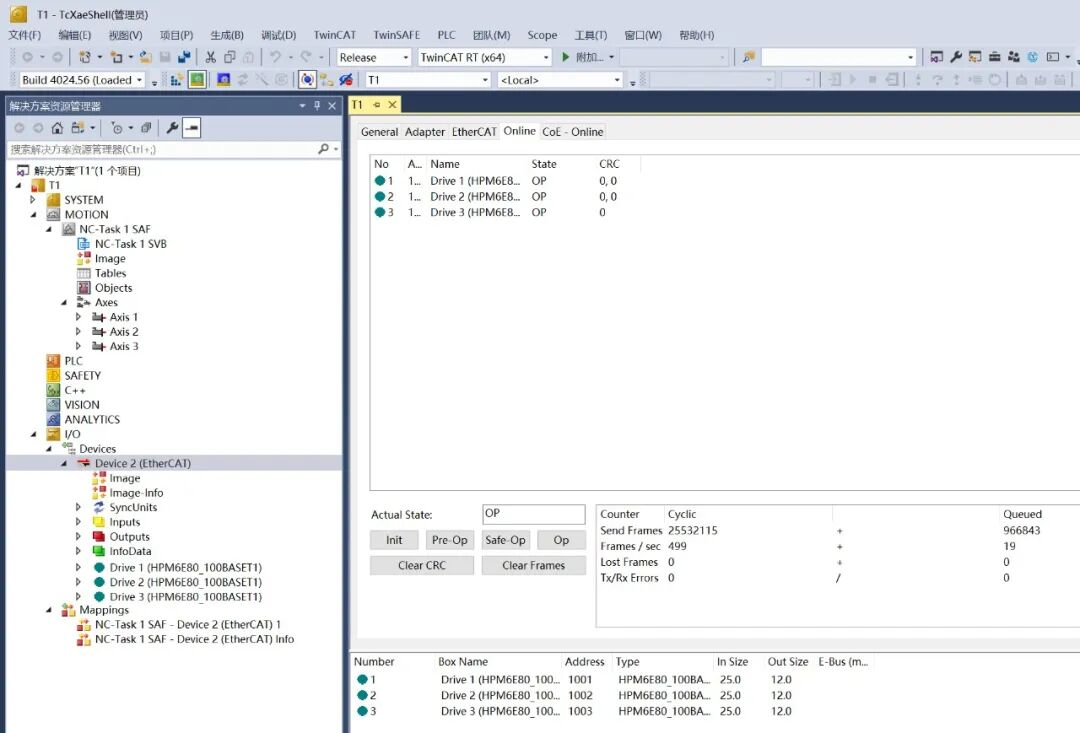
(T1关节方案连续运行14小时零丢包)
该产品将机器人关节所需的关键控制环节集成到同一套方案设计中,对于机器人开发团队而言,这意味着不必再从零开始完成MCU选型、EtherCAT通信、电机控制和硬件设计,可以直接基于经过验证的方案进行二次开发。
欢迎咨询及采购
先楫半导体T1机器人关节方案现已正式上市,如需购买及获取资料,欢迎联系先楫半导体客户经理或官方代理商。
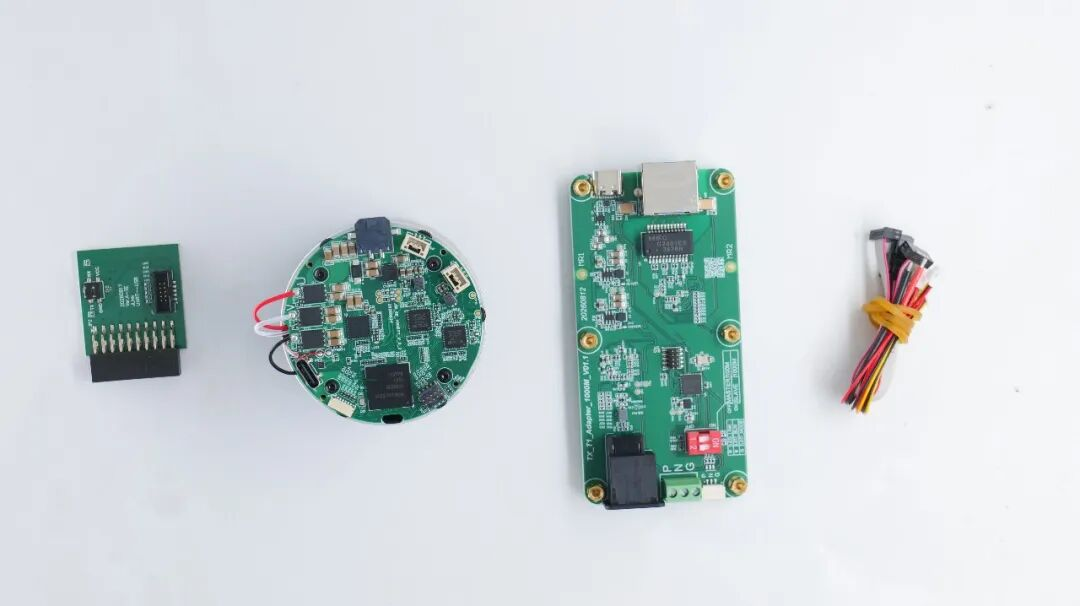
方案配套的 RJ45-T1以太网转换器可单独购买使用,欢迎访问先楫官网。
从一颗芯片到一个关节,再到整台机器人的协同运动,先楫半导体希望做的不只是提升单点性能,更是持续降低机器人创新的门槛。面向机器人加速走向规模化应用的未来,先楫半导体将继续围绕高性能控制、实时通信和开放生态持续创新,与产业伙伴共同推动机器人从“能动”走向“好用”,从样机验证走向规模化落地。
关于先楫半导体
“先楫半导体”(HPMicro)是一家致力于高性能嵌入式解决方案的半导体公司,产品覆盖微控制器及其配套的开发工具和生态系统。公司总部坐落于上海市浦东软件园区,并在北京、天津、苏州和深圳均设立分公司,入选2025年福布斯亚洲Top100最具潜力的企业榜单。先楫半导体以产品质量为本,所有产品均通过严格的可靠性测试。目前已经量产八大系列高性能通用MCU产品,产品性能及通用性领先国际同类产品并通过AEC-Q100认证。公司已完成ISO9001质量管理和ISO 26262/IEC61508功能安全管理体系双认证,全力服务中国乃至全球的工业自动化、机器人、能源和汽车市场。
-
mcu
+关注
关注
147文章
19952浏览量
410906 -
机器人
+关注
关注
215文章
33680浏览量
235537 -
ethercat
+关注
关注
20文章
1827浏览量
48018 -
先楫半导体
+关注
关注
12文章
313浏览量
3860
发布评论请先 登录
先楫半导体与晶晨半导体签署战略合作协议,携手深化机器人领域协同创新
从芯片到场景,全面进阶!先楫半导体工博会现场精彩持续
从 4线到 2线!先楫T1关节方案,国产两线 EtherCAT 重构机器人通信架构
打造机器人运动控制的核心平台 | 先楫半导体研讨会(北京站)圆满举办
重磅更新 | 先楫半导体HPM_APPS v1.11.0 全新上线6套硬核参考设计方案
先楫HPM53M1:打破算力与空间的零和博弈,赋予机器人关节极致动力
人形机器人关节扭矩传感器的详细应用场景及解决方案
CES2026:先楫半导体隆重推出HPM5E3Y,打造机器人运动控制芯片阵容
CES 2026|先楫半导体重磅发布HPM5E3Y,构建完整机器人关节MCU产品线
先楫半导体荣膺“年度优秀AI机器人创新产品奖” | “芯”动力赋能产业升级


评论