


 ZEISS ARAMIS赋能人形机器人精细动作规模化落地
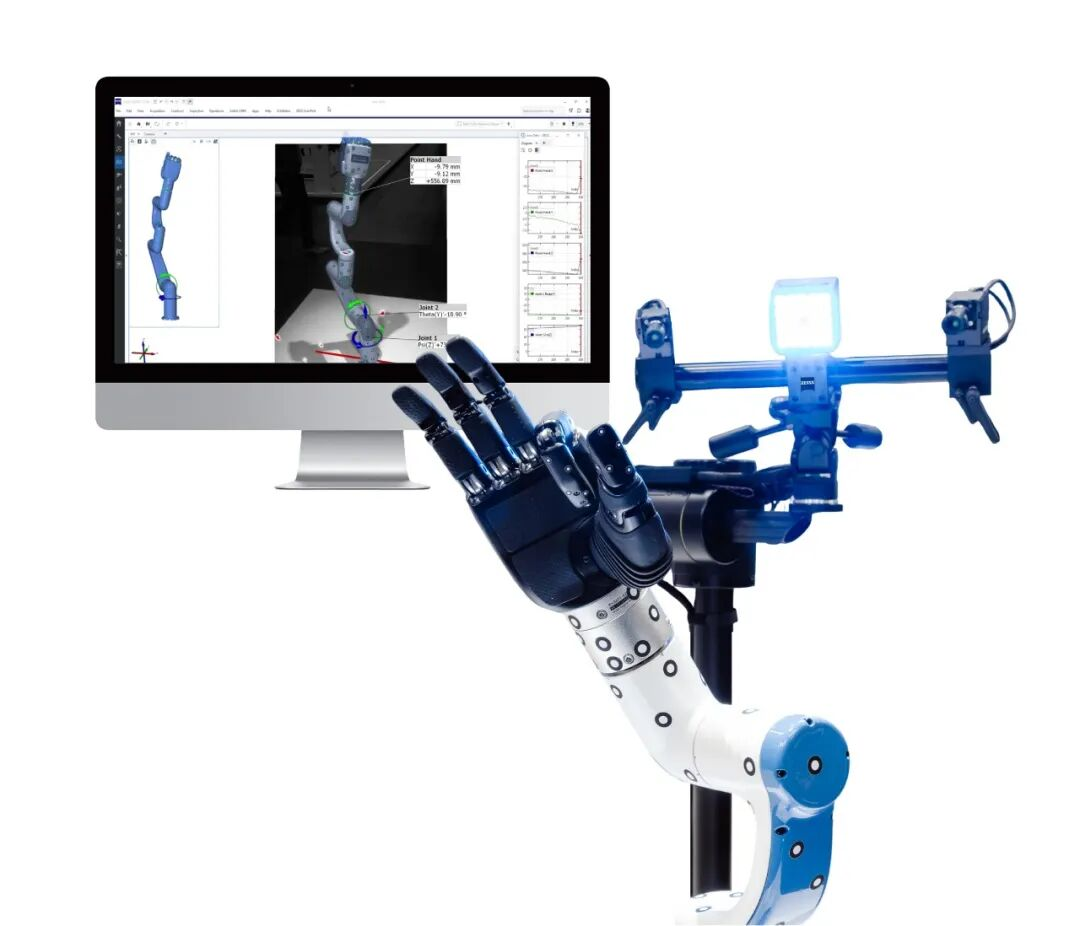
2026年是人形机器人商业化落地的关键拐点,具身智能赛道迎来爆发式增长,而精细动作能力正是决定其能否从实验室走向工业、家庭等真实场景的核心突破口。当前传统视觉方案普遍存在精度不足、动态响应滞后等问题,难以满足机器人微米级定位、全自由度协同的核心需求,而ZEISS ARAMIS非接触式三维光学测量系统,凭借高精准、全跟踪、抗干扰的核心优势,精准破解行业痛点,为具身智能的规模化落地提供关键技术支撑。
场景1:数据中心精细运维
精准突破,解锁无人化运维新可能
挑战: 在数据中心无人化运维场景中,人形机器人需灵活完成如服务器背板异形USB 接口插拔、2mm 精密管线对准,以及工具随机放置状态下的精准抓取等精细作业,对定位精度和操作灵活性要求极高。传统视觉方案要么视野受限,要么在米级作业范围内精度大幅衰减,导致 “瞄准” 偏差,易造成接口损坏或作业失败。
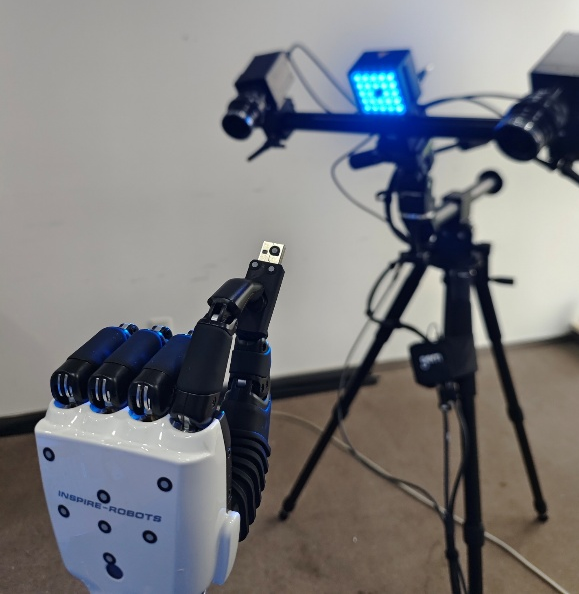
蔡司解决方案: ZEISS ARAMIS 凭借大面域超景深核心技术,在米级视野范围内仍能保持微米级超高测量精度,如同为机械臂与灵巧手配备了一把 “精准狙击步枪”,可实时捕捉目标坐标、动态补偿运动误差,轻松实现 USB 接口随机姿态插拔、2mm 管线高精度对准,定位误差可控,高效保障数据中心 7×24 小时无人化稳定运维,大幅降低人工运维成本与安全风险。
场景2:具身臂+灵巧手运动****模型标定
全关节跟踪,打通仿真与真实的壁垒
挑战: 灵巧手(21 个自由度)与具身臂(6-7 个自由度)的协同精度,直接决定机器人精细动作的流畅度与可靠性,而全自由度精准测量则是搭建真实运动模型、缩小仿真与实际动作差距的关键。传统测量方式需接触式安装传感器,不仅干扰关节运动,还无法实现全身全自由度同步监测。
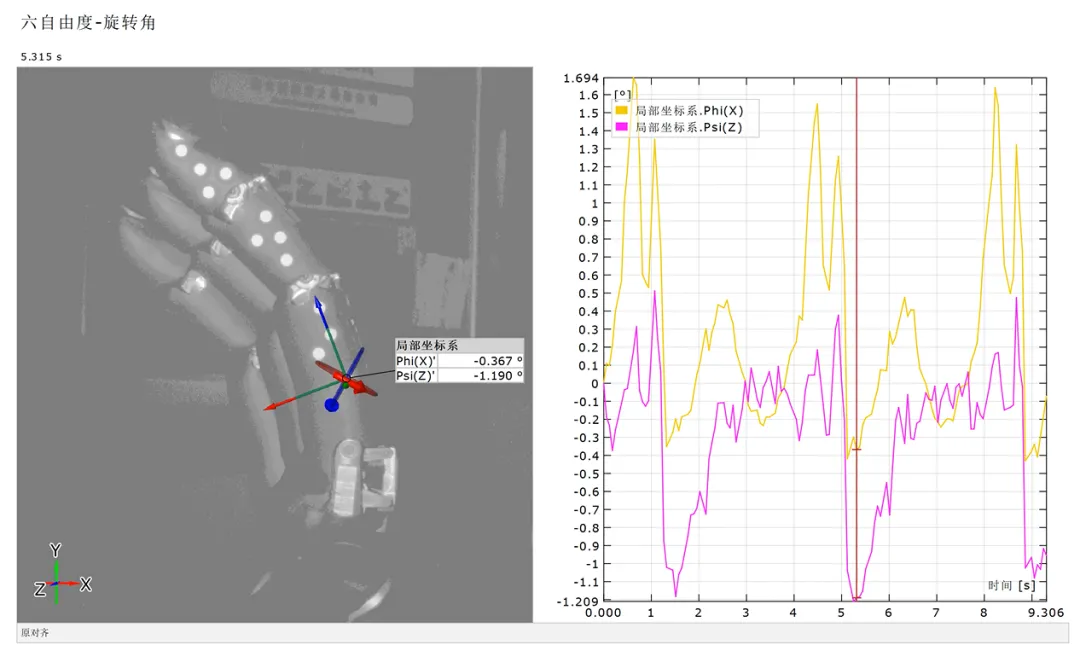
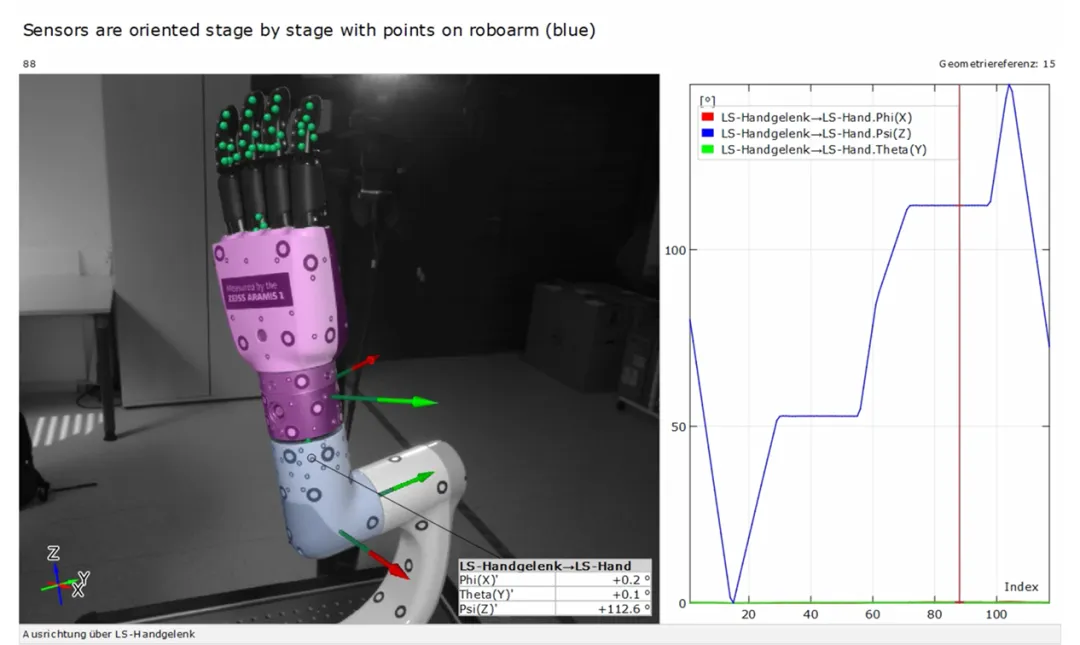
蔡司解决方案: ZEISS ARAMIS 采用非接触式测量技术,无需在关节处安装任何设备,即可同步跟踪 27-28 个全自由度的动态运动数据,精准捕捉每个关节的扭角、连杆精度等核心参数,进而解算出具身单指及手臂的真实运动模型报告。
同时,结算灵巧手真实运动模型优化的补偿矩阵,完成从模拟仿真到真实运动结果高效同步的完整闭环。这一优势可大幅提升仿真模型与机器人实际动作的一致性,有效缩短灵巧手与机械臂的调试周期,加速其在家庭服务、工业装配等场景的落地应用。
场景3:动作重复性验证与寿命测试
长效监测,筑牢量产可靠性基石
挑战: 灵巧手与机械臂批量下线前,必须通过10 万次极限动作重复性测试,全面验证全关节的运动稳定性、耐久性及协同一致性,同时监测关节温度变化、动作重复性与线性度,精准定位误差贡献最大的薄弱关节,为量产质量控制提供核心依据。传统测试方案效率低下、数据不连续,难以完整捕捉长期测试中的性能衰减趋势。
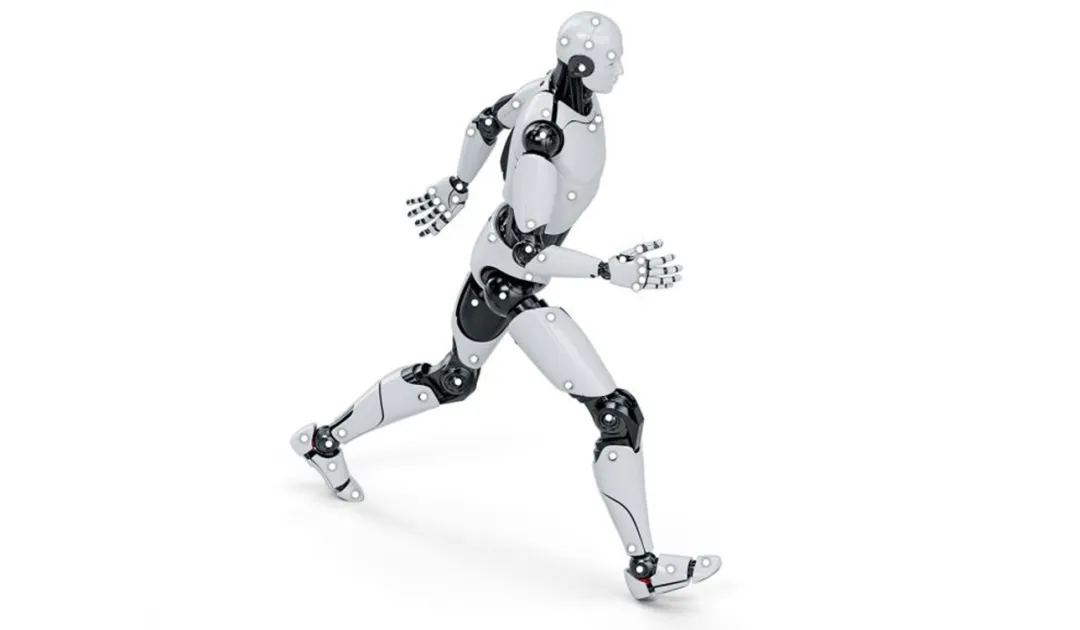
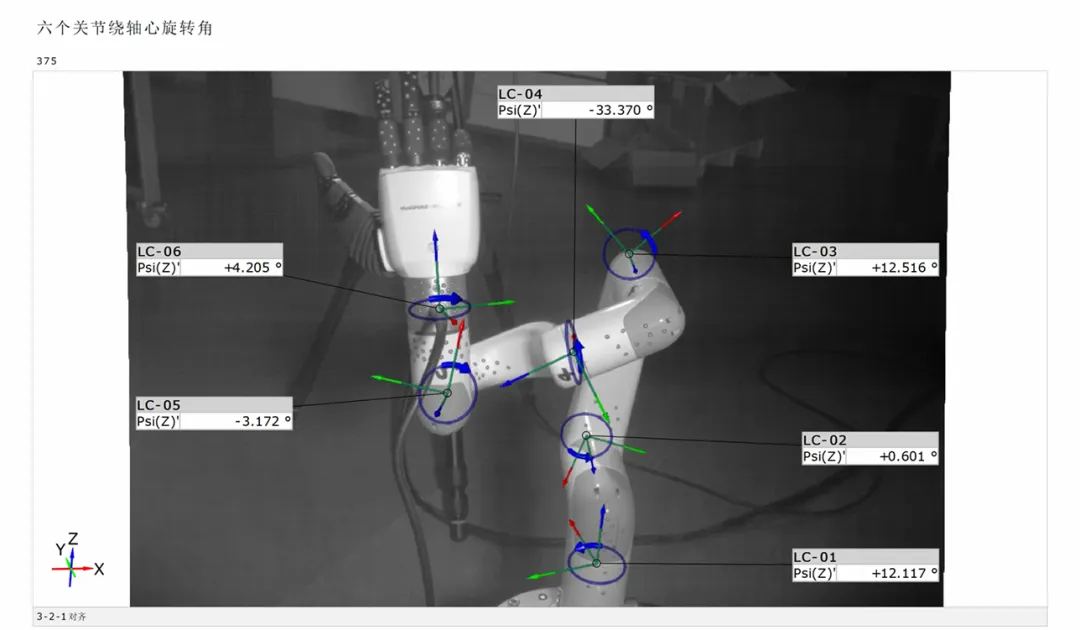
蔡司解决方案: ZEISS ARAMIS 可实现 10 万次动作全程连续监测,同步采集全关节运动轨迹、角度变化及温度数据,实时分析动作重复性、线性度,并精准定位误差核心来源,有效解决传统测试痛点,大幅提升测试效率与数据完整性,为机器人量产可靠性筑牢基础。
-
机器人
+关注
关注
215文章
33680浏览量
235587 -
Zeiss
+关注
关注
0文章
30浏览量
8630
发布评论请先 登录
2026国内机器人龙头测评:从技术自研到商业化落地,谁才是真正的行业领跑者
中科创达联手北京人形机器人创新中心 加速人形机器人批量落地
2027北京机器人展聚焦人形机器人全产业链
当人形机器人走出实验室,连接技术如何支撑规模化应用?
机器人硬件稳定性如何保障?瑞讯科技RK3588/3576核心板助力机器人规模化落地
史河机器人C轮融资加速特种机器人规模化落地
全栈碳化硅电力电子解决方案:深度赋能人形机器人产业的技术路径
智元第15000台具身机器人下线,中国人形产业迈入规模化落地新阶段
破解复合机器人规模化落地密码:全栈自研 + 工业具身智能大模型
人形机器人热度狂飙,工业赛道真正落地的是复合机器人!
从 “勉强能用” 到 “全生命周期可靠”—— 申远线缆技术如何支撑人形机器人规模化应用
从“能动”到“能用”:人形机器人规模化落地的关键挑战
精彩演讲·不容错过 | 智能规模化:平台驱动,赋能半导体全生态AI分析规模化落地


评论