0
  • 聊天消息
  • 系统消息
  • 评论与回复
登录后你可以
  • 下载海量资料
  • 学习在线课程
  • 观看技术视频
  • 写文章/发帖/加入社区
会员中心
创作中心

完善资料让更多小伙伴认识你,还能领取20积分哦,立即完善>

3天内不再提示

突破三重质量挑战,守住人形机器人动作精确性与寿命
海阔天空的专栏 • 来源:厂商供稿 • 作者:厂商供稿 • 2026-03-11 10:07 • 次阅读
加入交流群
微信小助手二维码

扫码添加小助手

加入工程师交流群

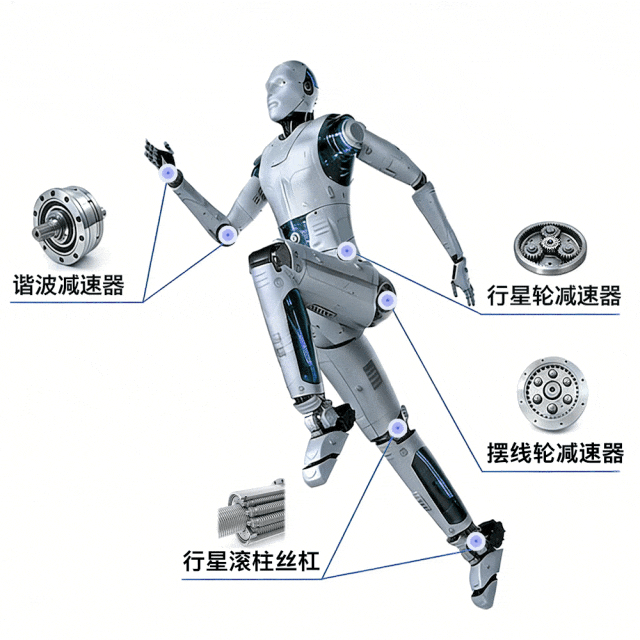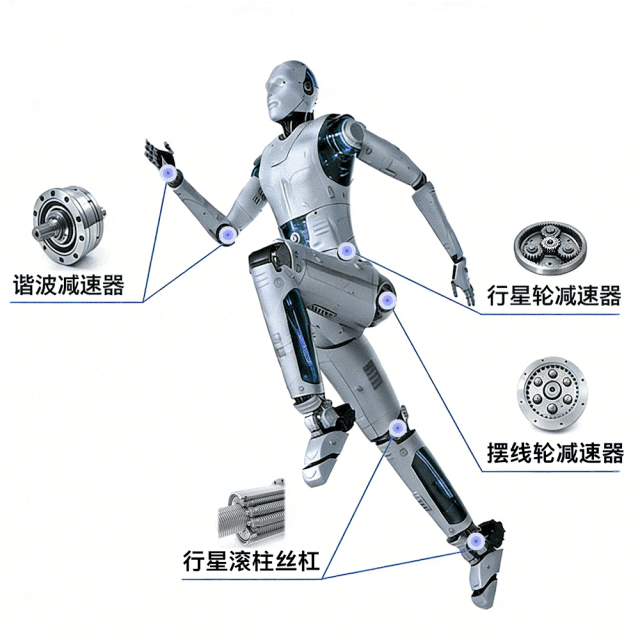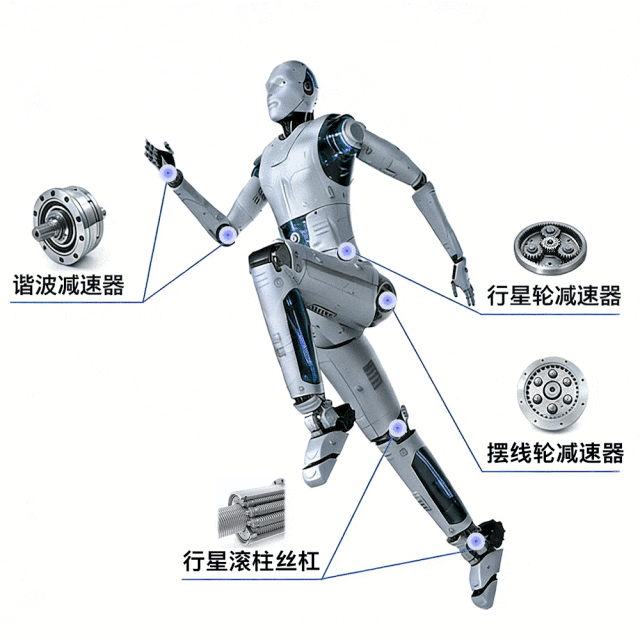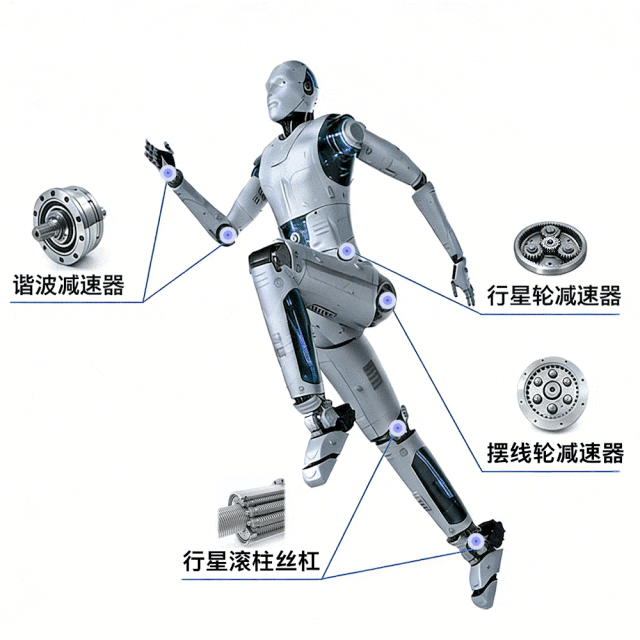
当前,人形机器人关节模组正朝着高度集成化演进:谐波、行星、摆线以及丝杠等多种传动形式被压缩进更小的空间内。关节越紧凑,传动部件越精密,对质量的敏感度就越高,因为传动部件决定了动力如何被稳定、可控地传递为机器人关节的角度与位移。

传动部件这0.001mm的误差,会让机器人的动作差多少、寿命掉多少?

探索人形机器人

精准动作背后的质量奥秘
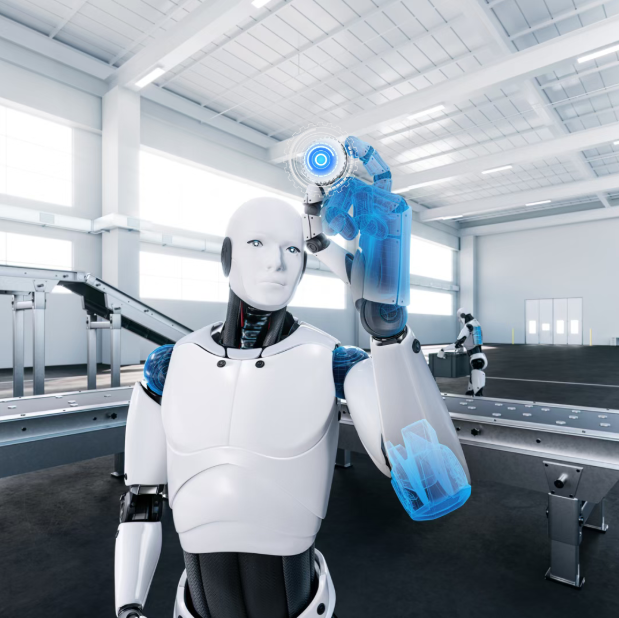
图片1.png

640 (5).gif

▲ 人形机器人中的关节模组对应的传动部件(部分图片由AI生成)

小模数齿轮因高精度、低噪音的特点,成为人形机器人关节模组的核心传动件之一,其模数范围通常≤1mm,有些微小模数齿轮甚至要求模数范围≤0.3mm。人形机器人具身智能的使用场景对诸如机器人上臂、灵巧手等关节模组有极高的寿命和安全冗余要求,因此小模数齿轮在尺寸加工、热处理和装配环节都面临着不小的质量挑战。
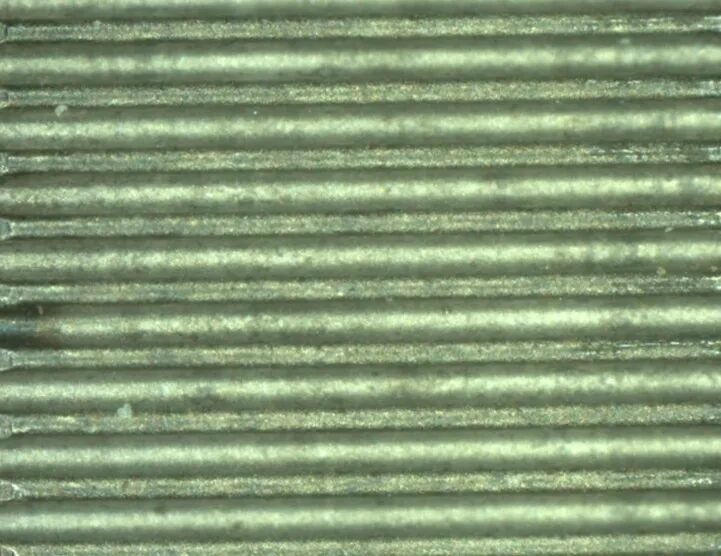
640 (55).jpg

▲ 光学显微镜放大1000倍观测的微模数尺寸的齿形全貌

三重质量挑战

尺寸加工误差影响性能

微小模数齿轮受其几何尺寸和机械性能的影响,对加工精度要求极高,加工机床的参数不正确、传动、工件安装出现误差都会导致关键尺寸偏差,从而影响齿轮的性能:

Ø 齿廓偏差会影响啮合刚度、传动平稳性与噪音;

Ø 齿距累积总偏差直接影响传动的角度精度和回差;

Ø 齿向偏差会影响载荷分布均匀性,不当会导致偏载与早期磨损。

热处理变形压缩尺寸公差

机加工导致的残余应力会影响齿轮寿命,适当的热处理则可以提高小模数齿轮的强度。但热处理的过程会影响齿轮的尺寸,如渗氮处理会导致尺寸的变形,进一步压缩了齿轮的形位公差范围。

装配精度影响啮合质量

人形机器人关节模组对齿轮的装配精度要求极高,例如,谐波减速器通常要求背隙值小于1弧分。装配精度不足会导致齿轮啮合间隙失控,传动效率降低,并且可能会产生周期性冲击振动,引发高频振动和噪音,造成传动部件疲劳损伤,缩短部件寿命。

打造质量闭环

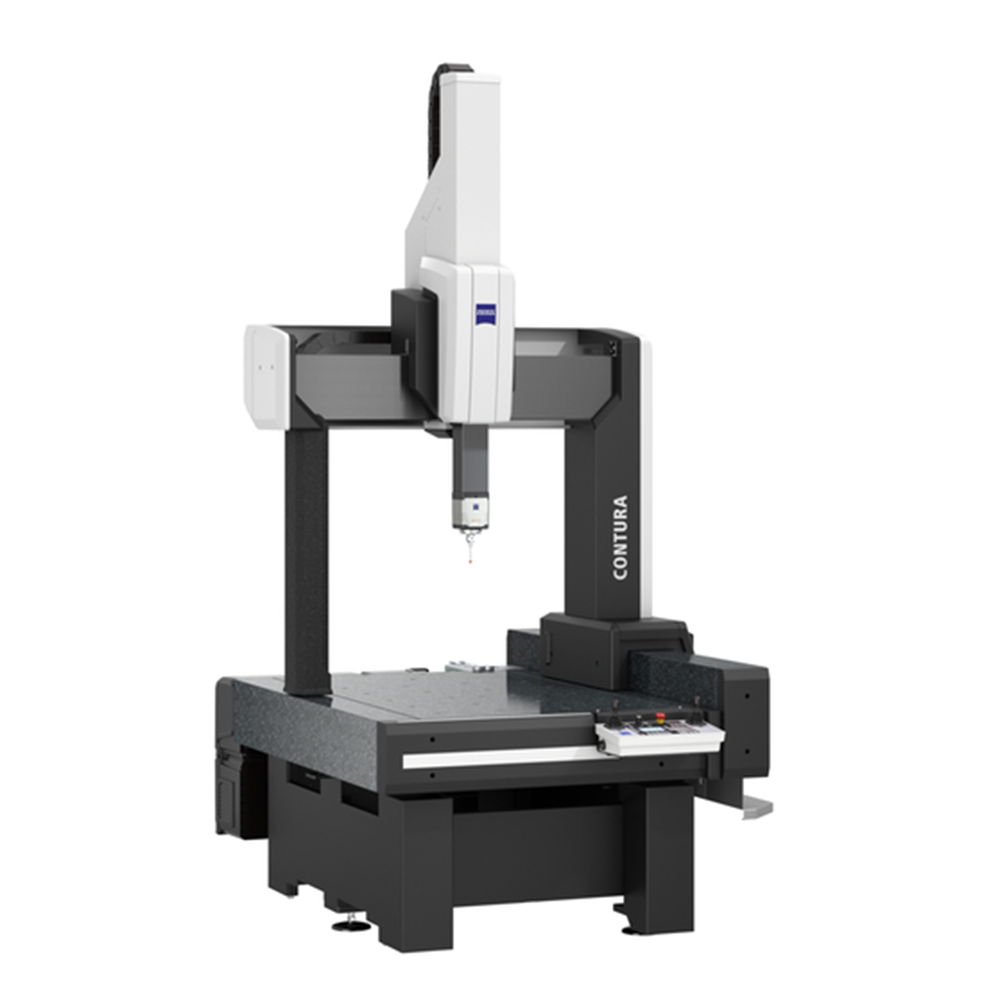
蔡司三坐标测量技术

实现单件齿轮尺寸检测,验证加工精度及热处理尺寸影响。
640 (47).png

▲ZEISS CONTURA

640 (48).png

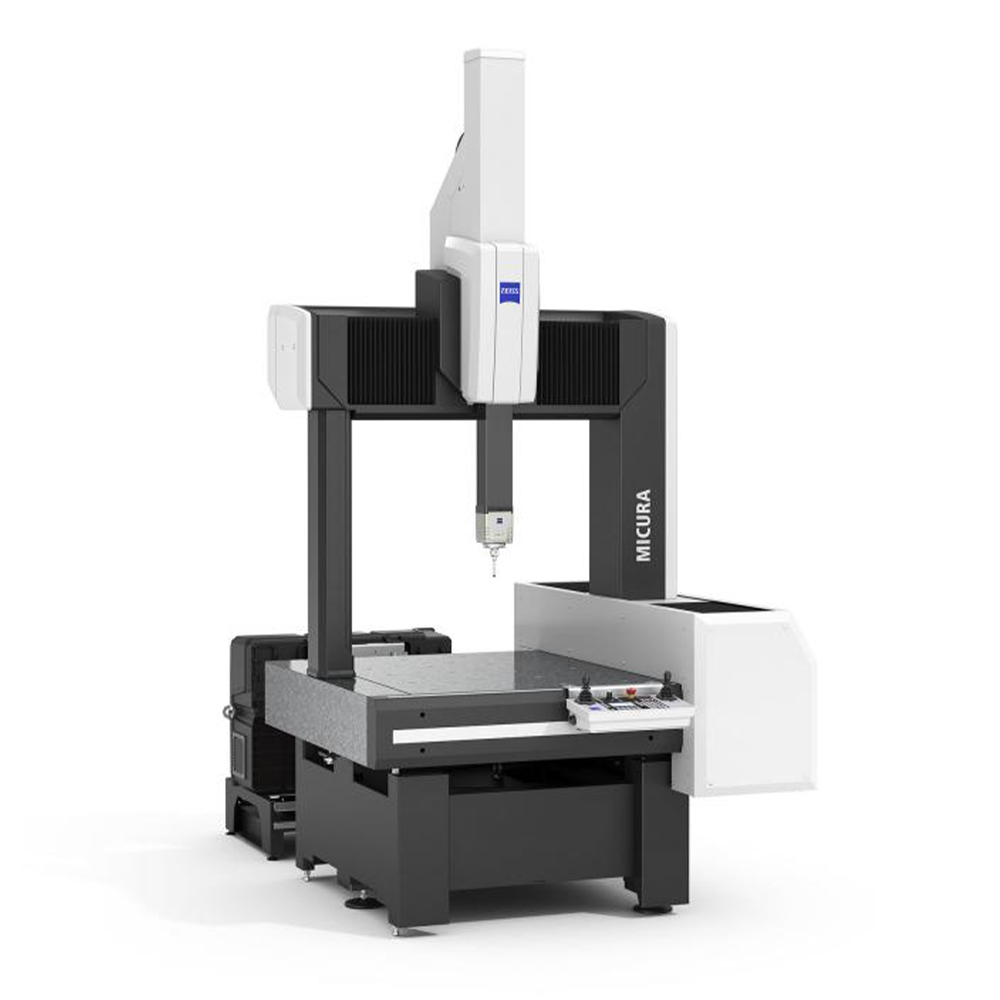
▲ZEISS MICURA

640 (49).png

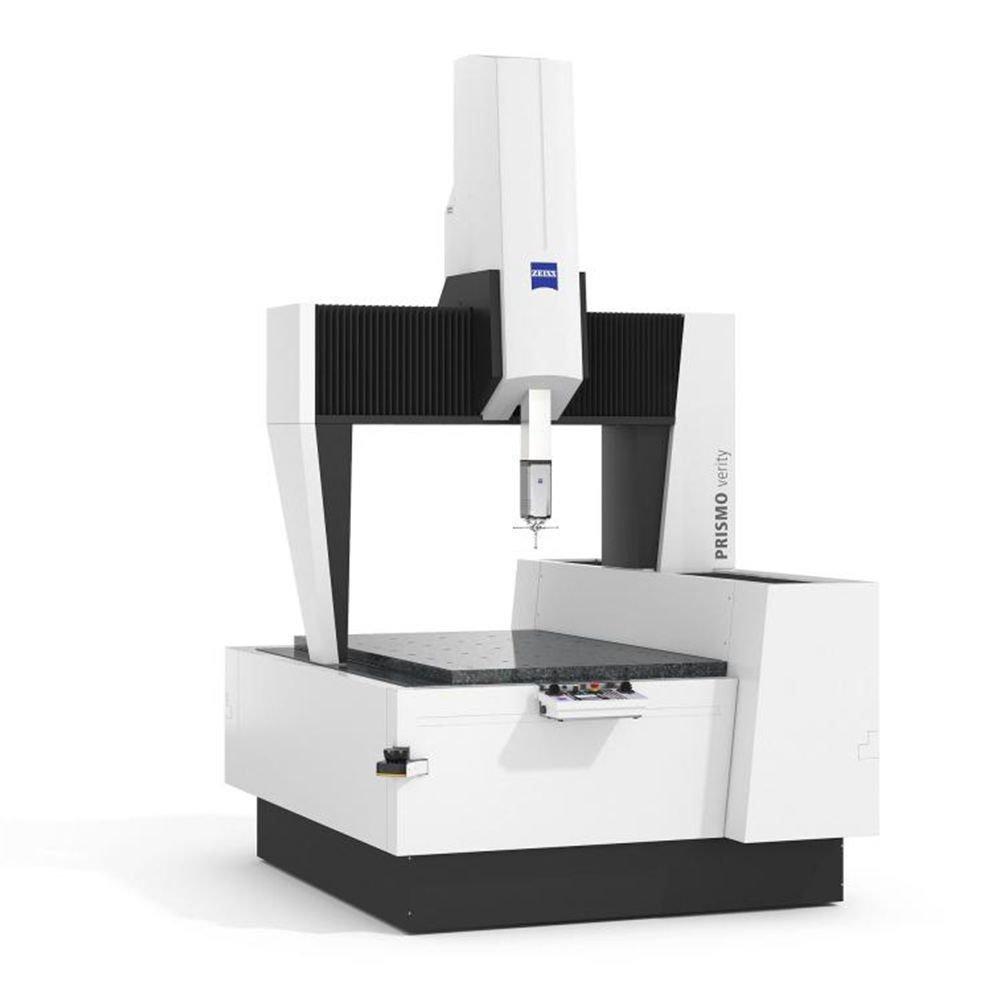
▲ ZEISS PRISMO

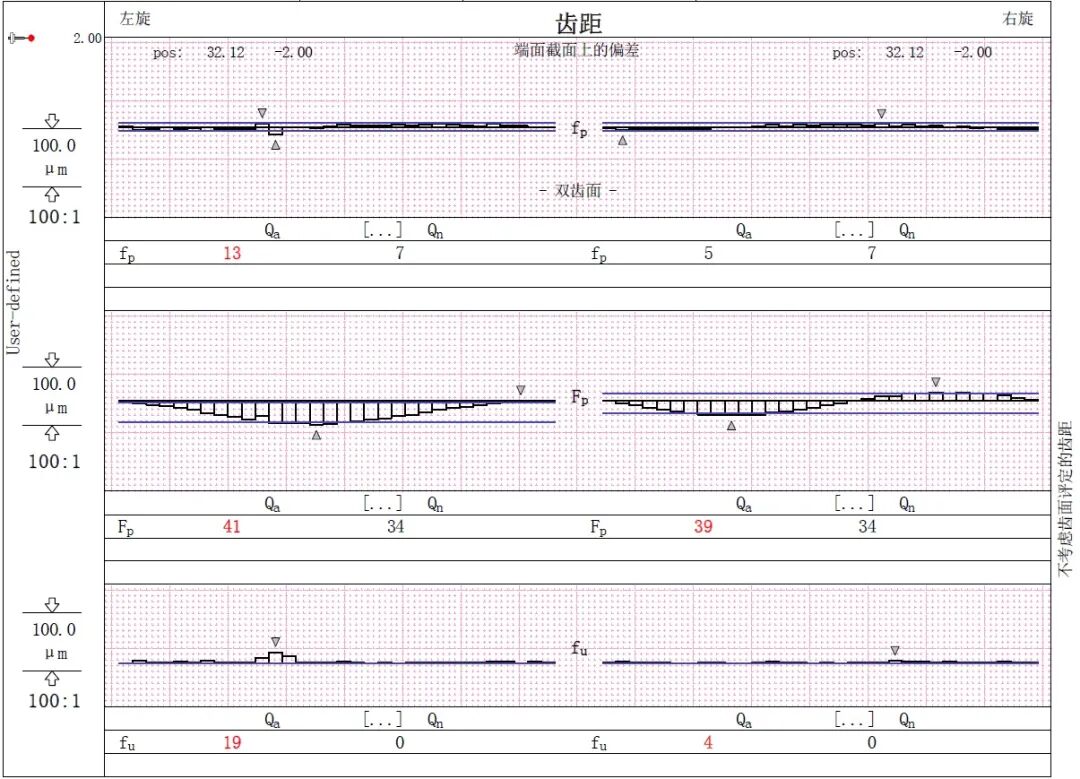
蔡司三坐标测量设备针对人形机器人的微小模数齿轮和丝杠,可以在一次装夹中完成多项主要参数的主动测量,配合小模数测针及ZEISS GEAR PRO齿轮测量软件模块,即可轻松实现四个维度的测量:

齿形精度

齿廓偏差:实际齿廓与理论渐开线的偏离量,包括齿形误差、压力角误差等。

齿向精度

螺旋线偏差:实际齿面沿齿宽方向与理论螺旋线的偏离量,包括齿向误差、螺旋角误差等。

齿距精度

单个齿距偏差:相邻两齿间的角度/弧长误差;

齿距累积总偏差:整个齿轮上任意齿距偏差的累积最大值。

滚柱丝杠精度

滚柱的导程、螺距、三针径、圆柱度、外径、内径尺寸。
640 (56).jpg

640 (57).jpg

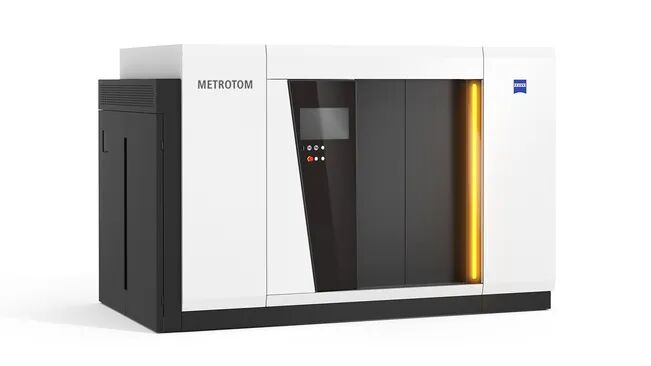
▲ ZEISS METROTOM 800

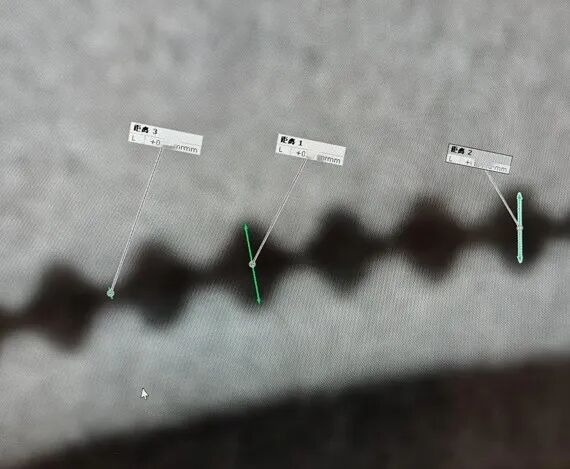
区别于传统的检测方式,蔡司工业CT设备可对装配好的齿轮的啮合背隙进行高精度无损检测,在静态状态下获取装配好齿轮的可溯源三维体积数据,进行准确的啮合状态分析,对具体位置的背隙进行精准测量,评估装配精度。
640 (58).jpg

声明:本文内容及配图由入驻作者撰写或者入驻合作网站授权转载。文章观点仅代表作者本人,不代表电子发烧友网立场。文章及其配图仅供工程师学习之用,如有内容侵权或者其他违规问题,请联系本站处理。 举报投诉
  • 人形机器人
    +关注

    关注

    10

    文章

    1324

    浏览量

    19423
  • 蔡司
    +关注

    关注

    0

    文章

    244

    浏览量

    8386
收藏 人收藏
加入交流群
微信小助手二维码

扫码添加小助手

加入工程师交流群

    评论

    相关推荐
    热点推荐

    德州仪器技术赋能人形机器人更好适应复杂环境

    在此前的机器人专题中,我们探讨了电机控制、实时传感以及半导体功率密度对人形机器人的重要性。我们还讨论了人形
    的头像 发表于 10-30 09:15 •158次阅读

    应用版图:从航天器到人形机器人

    工业机器人是最传统的应用领域。六维力传感器安装在机械臂手腕位置,让机器人获得“触觉”。精密装配中,传感器实时感知插入阻力,调整机器人动作精度;打磨抛光中,传感器根据接触力动态调整转速;
    的头像 发表于 10-22 15:53 •128次阅读
    应用版图:从航天器到人形机器人

    超声传感传感器全面赋能人形机器人多场景智能应用

    随着人形机器人快速落地工业运维、家庭陪护、民用服务等场景,环境感知能力成为衡量其智能化、安全性的核心指标。人形机器人复刻人体运动结构,需适配
    发表于 09-07 15:40

    2027北京机器人展聚焦人形机器人全产业链

    万㎡,395家科创企业参展,预计汇聚2.6万名付费专业观众,10支海外采购团、5家国际财团到场,完整呈现人形机器人全产业链图景。 人形机器人产业已经走出纯粹实验室研发阶段,逐步向小批量
    发表于 08-27 11:06

    人形机器人——量产元年的“关节测试专家”

    行业背景2026年被业界视为人形机器人的量产元年,行业市场预期持续走高。相关行业报告预测:2026年中国具身智能机器人市场规模将突破110亿美元,占据全球超
    的头像 发表于 08-26 17:05 •622次阅读
    人形机器人——量产元年的“关节测试专家”

    当机器人开始\"海外就业\":一场静悄悄的全球劳动力市场重组

    机器人\"海外就业\"必须配备本地的合规与安全管理岗位,增加了部署成本 。 这三重约束决定了: 机器人海外\"就业\"在中短期内是\"补充性劳动力
    发表于 08-21 09:54

    2027北京AI陪伴展预定开启,人形机器人展区抢位

    2027北京AI陪伴展预定通道现已全面开启,展会定于2027年6月26日至28日在北京亦创国际会展中心举办,专门规划人形机器人专属展区,面向整机制造企业开放展位申报工作。本届展区聚焦家用仿生陪伴
    发表于 07-31 09:57

    2026年全球机器人六轴力传感器市场分析报告

    控、力觉反馈、质量检测、动态控制;在人形机器人中的应用场景包括力控、摆动稳定控制、安全控制,机器人六轴力传感器可提升人形
    发表于 07-21 16:12

    德州仪器以太网如何应对人形机器人通信挑战

    通信系统的技术挑战和关键设计决策。三个技术挑战包括需要更高的数据吞吐量、更低的延迟及更薄更轻的电缆。以太网全面解决了当今人形机器人数据通信面
    的头像 发表于 07-14 15:01 •950次阅读
    德州仪器以太网如何应对人形机器人通信挑战

    揭秘人形机器人成本构成:这三个核心零部件,决定了它能走多远

    ,人形机器人的本质是一台极其精密的 机电一体化系统。它能不能走稳、能不能抓牢、聪不聪明,不取决于外壳多好看,而取决于三大核心零部件——它们也是人形机
    发表于 06-01 17:54

    贞光科技代理——三星电容解决方案:人形机器人MLCC选型指南

    指导到稳定供货的一站式服务。下文将系统解析三大核心单元电容方案,助力您的机器人项目实现性能与可靠性的双重突破。一、行业背景:为什么人形
    的头像 发表于 04-13 14:31 •816次阅读
    贞光科技代理——三星电容解决方案:人形机器人MLCC选型指南

    再谈低温烧结银的应用:从春晚四家机器人出镜的幕后推手说起

    代半导体三重驱动,低温烧结银市场年增速超 40%,2025–2030 年进入规模化替代传统焊料的关键期。 总结:春晚四家机器人的惊艳表现,是AS系列低温烧结银在电机、传感器、芯片、功率模块四大核心环节赋能
    发表于 02-17 14:07

    人形机器人制造业领域应用的趋势:技术突破与市场前景

    领域的最新发展趋势,以及它们如何推动社会和工业变革。 一、人形机器人制造业的技术进展 机器人感知与运动控制技术: 随着计算机视觉、深度学习和传感器技术的进步,现代人形
    的头像 发表于 01-21 15:41 •732次阅读

    【案例分享】电子谷定制通讯线束:人形机器人稳定律动连接方案

    零失真。今天为大家拆解其核心创新与场景适配优势,为何电子谷线束能成为机器人手臂连接的优选方案。01三大技术突破破解机器人运动传输核心痛点人形
    的头像 发表于 01-10 08:32 •1378次阅读
    【案例分享】电子谷定制通讯线束:人形机器人稳定律动连接方案

    高性能人形机器人关节模组选型的关键技术要素
    人形机器人关节模组一般是集传动装置、驱动器、电机、抱闸、编码器以及力矩传感器等于一体的精密部件,负责驱动和控制人形机器人各个关节精确实现拟人
    的头像 发表于 11-19 09:24 •2980次阅读
    高性能人形机器人关节模组选型的关键技术要素