


 机器人 VFD 电缆选型时的运动性能考量
作者:Jeff Shepard
投稿人:DigiKey 北美编辑
为工业机器人选择变频驱动器 (VFD) 电缆时,必须考虑几个关键因素才能确保获得最小的解决方案规格和最高的可靠性。没有万能的解决方案,因此需要仔细分析具体的运动要求,才能确定适合每种应用的最佳电缆。
有些电缆适用于龙门机器人,而其他电缆则适用于多轴关节式机器人、拾放应用或其他机器人解决方案。
需要考虑的规格包括最小弯曲半径、最大扭转、导线绞合结构、连续挠曲等级(基于弯曲半径、距离、加速度、速度和重量)、绝缘和护套材料以及电磁干扰 (EMI) 屏蔽等级。
本文将详细介绍为工业机器人指定电缆时的一些精细要求,并将展示 LAPP 的 ÖLFLEX® VFD 1XL 和 VFD 1XL 带信号电缆(额定弯曲次数高达 200 万次)是如何适用于包括龙门机器人在内的一系列机器人设计的。然后,回顾具有复杂扭转和弯曲运动的多轴关节机器人的需求,以及 ÖLFLEX ROBOT F1 电缆会有益于这些机器人。
接下来,简要介绍 ÖLFLEX SERVO FD 7DSL,这是一种采用 6 类超细绞合线制成的混合电缆,设计弯曲次数高达 1000 万次,适用于如自动装配和拾取贴装等机器人应用。最后,本文将探讨电缆密封套在确保电缆和机器人运动可靠性方面的重要性。
运动基础知识
工业机器人专用 VFD 电缆与通用工业电缆的关键差异在于其能够支持高速、高重复、高精度动态响应的能力。这些特性会对电缆造成很大的应力。
大多数 VFD 电缆都具有一定程度的挠曲性。通常情况下,这意味着这种电缆可以弯曲,有利于在安装过程中布线。这种特性在固定静止的应用中可能很有用,但对于机器人来说是远远不够的。
影响电缆挠曲性的因素有很多,具体包括绝缘类型、包覆或屏蔽结构、导体截面积和绞合几何构型等。要达到较高的挠曲次数,需要对电缆结构的方方面面进行精心设计,包括使用既薄又耐磨的护套材料。
电缆的弯曲半径是一项基本规格,表示电缆的无损极限弯曲率,但并不表示电缆可承受的挠曲次数。电缆选型是否正确以及能否确保电缆具有所需使用寿命,运动类型是决定性因素。
弯曲半径是连续挠曲(也称为滚动挠曲)的一个关键指标,对于机器人应用而言,这是一项至关重要的规格参数。扭转挠曲是另一种挠曲性,对某些类型的机器人极其重要;在某些情况下,电缆可绕轴线旋转±360°(图 1)。
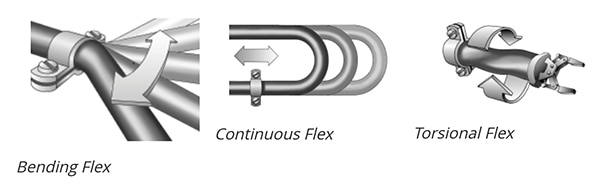 图 1:在工业线缆应用中,弯曲挠曲通常具有显著优势。工业机器人领域需要线缆具备连续挠曲与扭转挠曲性能。(图片来源:LAPP)
连续挠曲是指电缆重复地进行前后线性移动,常见于自动化设备、龙门机器人或电缆轨道系统等应用中。这种挠曲会使电缆不断受到磨损和应力作用,要求电缆能连续运动而不发生损坏。
针对扭转挠曲性能设计的电缆可承受持续扭转。在机器人中,缆线还可以来回拉动,将线性连续挠曲与旋转式扭转挠曲相结合。诸如多轴关节型机器人、工业喷涂机器人(尤其是其末端执行器)和拾取贴装系统等应用中的电缆会出现扭转挠曲。
与工业过程控制中的许多其他领域不同,目前还没有标准化术语来描述或量化不同类型的电缆挠曲性。每个制造商都必须制定自己的分类系统,通常以一系列 IEC 标准为基础,如 IEC 60228“绝缘电缆导体”。
IEC 60228:2023 规定了各种类型和应用的电力电缆和电线中导体的标称截面积。同时,还制定了针对导线数量、规格以及电阻值的要求。
该标准根据导体的挠曲性和结构将导体分为不同的类别,具体分为实心导体(1 类)、绞合导体(2 类)、挠性导体(5 类)和高挠性导体(6 类)。挠性更高的导体在线股内包含更多更细的导线。
除参考各种 IEC 标准外,LAPP 的连续挠性测试方法还通过了 UL 的详细审核。具体审核包括对校准专用设备、训练有素的人员和受控文件资料的要求,所有这些都符合 ISO/IEC 17025 标准。这是一项规定测试和校准实验室能力要求的国际标准。
LAPP 规定了五个连续挠曲性能等级和两个扭转挠曲电缆性能等级(表 1)。LAPP 还为基本工业电缆规定了三级弯曲挠曲性,为风轮机中使用的特种电缆规定了三级扭转挠曲性。
 表 1:LAPP 规定的连续挠曲和扭转挠曲性能等级。(表格来源:Lapp)
重量轻也是机器人电缆选型时的一个重要考虑因素。工业机器人需要快速加速和制动,而轻质电缆可最大限度地减少质量,便于快速运动,并提高电缆性能,确保电缆能够可靠地承受数百万次弯曲和扭转。
机器人的基本运动
LAPP ÖLFLEX VFD 1XL 电缆的连续挠曲等级为 CF-01,适用于龙门机器人等应用。这些电缆具有防油、防紫外线和屏蔽功能。增强型交联聚乙烯 (XLPE) 绝缘材料(又称 XLPE plus)具有机器人所需的机械性能,较小的外径,可安装在狭小空间内,同时保持了 CF-01 级挠曲性。
ÖLFLEX VFD 1XL 充分体现了电缆结构对于挠曲性的重要性。[701703] 等基本型号配有镀锡细铜线,屏蔽层包括阻隔带和三层箔带(100% 覆盖),以及镀锡铜编织层(85% 覆盖率),挠曲性等级为 CF-01,额定弯曲寿命范围为 100 万至 200 万次,链长可达 15 英尺。
添加独立双绞屏蔽信号线对并搭配裸露式桥架电缆引流线,可通过单根线缆同时传输电力与信号来简化安装,但代价是电缆的挠曲性等级降低。ÖLFLEX VFD 1XL 信号电缆的挠曲性等级为 FL-02,使其适用于一般工业应用。
例如,带信号的 [701715] ÖLFLEX VFD 1XL 型电缆的挠曲性等级为 FL-02,由于其“可连续挠曲设计属性”,达到了很强的挠曲性。不过,该型电缆的弯曲性能不足,使其不适合大多数机器人应用(图 2)。
 图 2:添加信号线后,ÖLFLEX VFD 1XL 电缆的挠曲性等级为 FL-02,适用于一般工业应用。如果没有信号线,挠曲性等级则增加到 CF-01,非常适合基础机器人应用。(片来源:DigiKey)
机器人的最大运动量
ÖLFLEX ROBOT F1 电缆实现了 TCF-01 级高抗扭转挠曲性,对于要求最苛刻的机器人应用来说,是设计人员的信赖之选。该系列电缆的基本型号(如 [0029591] )和屏蔽型号(如[0029689] )都达到了这一扭转挠曲性等级。这两种型号的电缆都采用了 IEC 60228 标准规定的超细铜线和热塑性弹性体 (TPE) 绝缘材料。
0.14 mm² 至 0.5 mm² 规格的较小电缆使用镀锡铜线,而 ≥0.75 mm² 规格的电缆使用裸铜线。主要的性能差异在于最大额定扭转等级,非屏蔽电缆的最大扭转额定值为每米 ±360°,屏蔽电缆的最大扭转额定值为每米 ±180°。
最大扭转额定值表示长度为 1 米的电缆可达到的无损扭转程度。挠曲性等级为 TCF-01 的此类电缆可承受持续运动和高动态应力,扭转寿命超过 1 千万次。
ÖLFLEX ROBOT F1 电缆专为多轴关节机器人、焊接机器人和工业喷漆机器人等应用而设计。例如,喷涂机器人通常采用六轴设计,可以执行需要大量扭转的复杂动作(图 3)。
 图 3:工业喷涂机器人。(图片来源:LAPP)
在多轴机器人中,并非所有轴都会发生相同类型或相同程度的挠曲。根据不同的设计,有些轴可能会进行 ±360° 扭转,有时会反向扭转,而其他轴则会进行更多的线性连续挠曲,几乎不会发生扭转。ÖLFLEX ROBOT F1 电缆可用于所有运动场合,尤其适用于发生扭转和弯曲组合应力的应用场合,例如与末端执行器工具的连接部分。
中级机器人运动
ÖLFLEX SERVO FD 低电容混合伺服电缆(如[1023278] 型)采用符合 IEC 60228 标准的超细裸铜线股和聚氨酯 (PUR) 外护套,且专为高动态动力拖链应用而设计。这种电缆适用于需要高抗弯曲性能和中等挠曲性的应用,例如一些龙门机器人设计和装配或拾放机器。
这些电缆的连续挠曲等级为 CF-04,专用于多弯曲次数和连续挠曲应用,且长电缆轨道可支持长达 300 英尺的链条。这些电缆的弯曲寿命可达 800 万至 2000 万次。信号对适用于 Hiperface DSL 和单电缆解决方案 (SCS) 开放链路接口。这些电缆可承受高加速度产生的应力。
应力消除机构的重要性
在机器人应用中,电缆会承受巨大的机械应力,应力消除机构的保护至关重要。应力消除机构通过防止外力传递到诸如焊点或连接器插针等内连接部分,来确保电缆连接具有长使用寿命。
LAPP 的 SKINTOP SL/SLR 系列是专为机器人应用设计的耐用、液密、易安装的应力消除电缆密封套。以 [S2221] 电缆密封套为例,其夹持范围为 9 mm - 16 mm,适用于中等直径 VFD 电缆(图 4)。
 图 4:这种电缆密封套可为工业机器人等应用中的电缆消除应力。(图片来源:LAPP)
SKINTOP SL/SLR 电缆密封套中的氯丁橡胶衬套可提供 IP68 级液密和防尘气密级密封。这种电缆密封套还包括性能卓越的、具有防振内棘轮的集成锁定机构。
结语
在机器人电缆选型期间,了解运动要求尤其重要。电缆是否会出现类似龙门机器人的连续挠曲,是否会出现类似工业喷涂机器人的扭转挠曲,还是两者都会出现?会出现多大挠曲?例如,一些多轴关节型机器人会出现 ±360° 挠曲,而另一些则只需要 ±180° 挠曲。
增加信号线等功能会降低电缆的挠曲性等级,如上文提到的 ÖLFLEX VFD 1XL 与带信号线的 VFD 1XL 的挠曲性对比。即使与集成信号电缆一起使用,诸如 ÖLFLEX SERVO FD 等其他电缆,也能保持很好的连续挠曲性能,满足拾放和装配机器人需求。最后,使用电缆密封套可提供保护电缆和任何附属电子设备所需的应力释放功能,并提供更强大的环境保护。
-
机器人
+关注
关注
215文章
33683浏览量
235603 -
电缆
+关注
关注
18文章
3292浏览量
59592 -
VFD
+关注
关注
0文章
73浏览量
15211
发布评论请先 登录
EtherCAT技术原理及其在机器人运动控制中的应用
拖链电缆与机器人电缆差异有哪些?
加码机器人运动控制赛道!先楫机器人半导体公司盛大开幕
地瓜RDK机器人开发者套件及核心模组
机器人运动控制延迟由什么决定?瑞迅科技RK3588/3576/3568实时性保障方案
机器人锂电池:选型、容量计算、BMS与定制方案完整解析
2027北京机器人展聚焦人形机器人全产业链
2027北京机器人展数字健康机器人展区
射频连接器与电缆组件选型时性能参数的考量
2026年全球具身智能机器人仿真平台市场分析报告
高性能MEMS IMU:机器人自主运动的核心感知中枢
人形机器人爆发背后,一个被忽视的核心技术:机器人运动学控制
TCXO晶振:YXC扬兴科技 | 助力机器人运动控制提升方案
高性能人形机器人关节模组选型的关键技术要素


评论