


 揭秘工业 4.0 机器人:感知、安全和控制技术
作者:Aharon Etengoff
投稿人:DigiKey 北美编辑
现代工业机器人系统依赖于日益复杂的基础设施,以支撑持续演进的人工智能 (AI) 和机器学习 (ML) 功能、无缝互联以及在工厂范围内的可扩展部署。这些系统需要传感器、安全硬件、电路保护和控制组件,以满足高带宽、实时响应和严格功能安全标准的要求。
本文探讨了支撑工业 4.0 机器人技术的基础技术,重点介绍 SICK 传感器、安全解决方案以及 Eaton 的工业控制组件如何助力实现安全运动控制、自适应系统行为和决定性决策的制定。具体的探讨主题包括弹性智能自动化的关键推动因素,如感知架构、机器安全合规性、容错控制策略以及分布式边缘自动化网络的集成。
用于工厂动态环境的先进传感系统
工业 4.0 机器人通过先进的传感器实现了在工厂车间内的安全高效运行。虽然处于如光线不断变化、空气中存在微粒和机械振动等恶劣工况下,这些传感器仍必须能够快速处理实时数据,以准确跟踪人员、移动机器人和快速移动的装配线。
机器人平台集成了多种传感器模式,以确保空间感知和毫秒级响应。传感器融合算法将这些输入信息汇集在一起,生成一个实时连贯的机器人运行环境模型。视觉系统管理物体探测和定位,而安全级激光扫描仪则监控禁区内的违规接近情况。低延迟飞行时间 (ToF) 传感器捕捉三维空间数据,从而实现实时路径调节和情境感知行为。
机器人还依靠内部传感器和接触式传感器来完善运动控制和交互。包括力/扭矩传感器和限位开关在内的触觉传感器可为抓取、装配和柔顺任务提供反馈。电感式、电容式和超声波接近传感器可在不接触的情况下探测附近的物体,其探测距离通常比 ToF 系统短。编码器和电位计跟踪关节位置和速度,以进行精确的运动规划,同时惯性测量单元 (IMU) 测量加速度和角速度,以保持方向和平衡。最后,电气传感器监测电流和电压,以评估电机负载并检测故障。
基于标准的工业机器人安全
工业 4.0 机器人必须符合严格的国际安全标准,以保护人员和设备的安全。ISO 13849、IEC 62061 和 ISO 10218 这三大标准规定了工厂车间机器人系统的功能和控制系统安全要求。
ISO 13849 概述了与安全相关的控制组件的设计和验证标准。该标准采用基于风险的方法,并使用性能等级 (PL) 根据危害严重程度、暴露频率和可能的规避情况对系统完整性进行分类。IEC 62061 针对电气、电子和可编程控制系统的功能安全,采用安全完整性等级 (SIL) 来量化所需的风险降低情况。这些标准共同规定了在安全关键型应用中,感知和控制功能的设计、实施和验证要求。
ISO 10218 标准将这些原则专门应用于工业机器人,具体涵盖了针对机器人设计、工作单元布局、系统集成和操作方面的安全要求。其中包括使用安全级传感器执行紧急停止、保护和运动监控等任务。这些组件必须达到规定的性能和可靠性阈值,并通常通过结构化测试和验证来证明。
ISO 13849、IEC 62061 和 ISO 10218 标准构成了机器人安全标准的核心。其他标准,包括 IEC 60204-1 电气安全标准和 ISO/TS 15066 人机协作标准,拓展了安全部署和集成的基本框架。
人机协作的综合安全系统
工厂运营商采用 SICK 和 Eaton 等供应商的安全解决方案,以达到功能和机器安全方面的标准。例如,SICK 的 Safe EFI-Pro 系统利用集成传感器、控制器和执行器,支持对固定和移动机器人的安全功能进行实时控制。如图 2 所示,该系统的关键部件 microScan 安全激光扫描仪可在动态环境中进行自适应、视情况而定的运动检测。
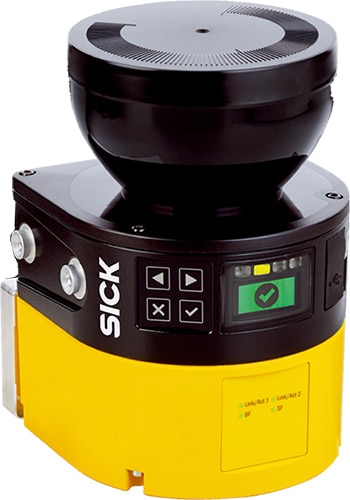
图 2:SICK 的 [microScan3 安全激光扫描仪可]监控保护区域并动态检测运动,为工业环境中的自适应防护提供支撑。(图片来源:SICK)
操作员还可以用使用 SICK 的臂端保护装置 (EOAS),在机器人工具头周围维持一个动态保护区域。EOAS 利用 ToF 技术实现了安全的非接触式人机协作,且响应时间低于 110 毫秒。
作为这些自动化系统的补充,SICK 还提供手动和周边安全组件。操作人员可在紧急情况下操作 ES21 紧急停止开关快速使机器停机。STR1 非接触式安全开关采用 RFID 技术实现防篡改防护监控,支持高级编码并符合 EN ISO 14119 标准。
浪涌和电压控制的保护策略
协调机器人安全策略要求既有运动级防护措施,又有可靠的电源控制。Eaton 的瞬态电压抑制器可限制临时浪涌和电压尖峰,以保护敏感元器件。如图 3 所示,FAZ-NA 微型断路器(如 FAZ-C10/2-NA)可抵御过流事件,保护控制线路和辅助元器件。

图3:Eaton 的 FAZ-C10/2-NA 微型断路器可保护工业自动化系统中的控制线路和辅助元器件不受过流事件的影响。(图片来源:Eaton)
为了支持电气安全和系统完整性,Eaton 还提供各种电路保护装置和手动开关,如 BP-SRR 摇臂开关、M22S-WKV-K11 选择开关和 BP-STE 切换开关,用于控制设备功能和运行模式。
Eaton 的 Power -NTC 浪涌电流限制器 (ICL) 和可复位 PTC 保险丝有助于保护电路在上电和故障条件下不受高浪涌电流的影响。热保护装置(如 TJD 热熔断器)通过中断电流来防止紧密集成的机器人系统中出现过度和危险的热量积聚,从而增加一道重要的安全防护。
容错和分布式控制系统
工厂机器人系统必须在传感器故障、执行器失灵或网络中断的情况下确保运行安全、连续。制造商依靠分布式故障检测、隔离和恢复 (FDIR) 架构来最大限度地减少停机时间,提高系统恢复能力。通过将控制逻辑分散到多个节点并实现本地化故障响应,FDIR 减少了单个组件故障的影响,这有助于防止更广泛的运行中断。
这些容错策略是通过具有实时诊断和内置冗余功能的分布式控制系统来实现的。分布式控制系统通过集成式诊断功能持续监控关键组件的运行状况和性能。冗余传感器与通信通道可在主系统故障时确保控制完整性,而错误处理例程可实现有序停机或切换至预先规定的安全状态。
FDIR 和 Flexi Soft 安全控制器
SICK 的 Flexi Soft 安全控制器突出强调了这些策略。如图 4 所示,Flexi Soft 通过模块化扩展和专用于满足特定系统需求的可配置功能,实现了分布式安全逻辑,从而可支持基于 FDIR 的工业 4.0 机器人技术。

图 4:SICK 的 Flexi Soft 安全控制器可实现分散式安全逻辑和模块化扩展,从而在工业 4.0 机器人系统中实现分布式容错控制。(图片来源:SICK)
SICK 的工业级传感器——包括编码器、压力传感器、光电传感器和 Ranger3 等机器视觉相机——可为分布式机器人系统提供关键的信息反馈。这些集成在关键控制点的传感器可支持实时监控、动态定位、目标检测和系统级诊断。这样,就能在分布式环境中进行早期故障检测、本地化响应和持续运行。
基于边缘的感知和监测,用于实现更智能的自动化
工业 4.0 机器人技术越来越多地利用边缘级感知和监控功能来提高系统洞察力、响应速度和自主性。现在,先进的机器人系统不再将所有数据发送到中央平台进行处理,而是在传感器或设备层面执行更接近边缘的关键分析。这样就能更快地发现故障,更有效地做出决策,并提高网络的中断恢复能力。
工业相机和电路监控器等边缘设备会把就地智能扩展到控制逻辑之外。这类设备会实时采集环境与运行数据,从而提供会影响安全、质量及运行时间的设备级可视性。这种平台可减少延迟,缓解带宽需求,并改善分布式机器人系统之间的协调。
边缘计算和嵌入式智能
这些基于边缘的战略已在 SICK 的 SensingCAM SEC100 等产品中落地,该产品可为工业 4.0 机器人技术提供边缘级图像捕捉和分析功能。如图 5 所示,该产品可提供高分辨率流媒体和事件触发式视频记录,用于物体识别、流程监控和质量检测。
 图 5:SICK 的 SensingCAM SEC100 提供边缘级图像捕捉和分析功能,可在机器人检测应用中实现实时监控和视觉诊断功能。(图片来源:SICK)
工业相机可实时查看盲点和检测动态区域,通过捕捉触发事件前后的图像数据,来支持根本原因分析。
SEC100 可轻松与现有的机器视觉系统集成在一起,并支持持续监控,且不会给中心资源造成过大负担。该产品还能针对质量文档生成可视化记录,如包装验证和组件装配跟踪等。SEC100 嵌入到机器层面,使智能化视觉更靠近操作点。
向本地化处理和实时洞察力的技术转变,也延伸至设施级能源监控。如图 6 所示,Eaton 的 [PXBCM-DISP-6-XV] 触摸显示屏与 [Power Xpert 分支电路监视器] 相连接,在面板层面实现电压、电流和功率的实时可视化。
 图 6:Eaton 的 PXBCM-DISP-6-XV 触摸显示屏可实现电压、电流和功率数据的面板级实时可视化,以支持预见性维护和能源优化。(图片来源:Eaton)
该显示屏适用于包括机器人工作单元在内的各种工业系统,有助于操作认员识别异常情况、检测故障并优化能源使用。该显示屏支持预见性维护,并通过现场访问电路级诊断来提升运行可视度。
工业 4.0 机器人技术的系统级战略
为了安全高效地运行,工业 4.0 机器人系统需要能够统一感知、安全、控制和网络化的部署策略。传感器和安全组件必须达到严格的标准要求,同时能在分布式环境中实现自适应保护和实时响应。要保持不同工厂系统之间的性能一致,取决于开放标准和多协议通信,以确保互操作性和可扩展性。
控制组件必须在边缘处理大量数据,并与监控系统建立安全、低延迟的连接。协调分布式节点的处理和反馈,需要精确的同步和定时功能。确定性协议、低抖动信号路径和时间感知控制环路有助于在动态条件下保持可预见性的行为。容错架构支持安全的回退状态和连续运行,而将本地化控制与集中监督相结合的系统则实现了灵活、可重新配置的生产流程。
结束语
从传感器融合、功能安全到边缘计算和容错控制,工业 4.0 机器人技术依赖于紧密集成的系统,以确保在复杂环境中实现安全、可靠且可快速响应的运行。DigiKey 供应商(如 SICK 和 Eaton)提供的解决方案有助于统一感知、电源保护和控制基础设施,从而推动可扩展部署、标准合规性和自适应性能。
-
机器人
+关注
关注
215文章
33683浏览量
235597 -
控制技术
+关注
关注
3文章
370浏览量
34893 -
工业
+关注
关注
3文章
2760浏览量
50689
发布评论请先 登录


评论